
Aantal keren bekeken: 0 Auteur: Site-editor Publicatietijd: 08-09-2026 Herkomst: Locatie


De verouderende liftinfrastructuur dwingt facility managers en aannemers om de moderniseringsbudgetten in evenwicht te brengen met strikte prestatie- en veiligheidsnormen. Het selecteren van de juiste aandrijftechnologie bepaalt het succes van een moderniseringsproject. Het specificeren van een gesloten systeem wanneer dit onnodig is, verhoogt de budgetten en bemoeilijkt de installatie. Omgekeerd kan het te weinig specificeren van een open-lussysteem leiden tot een slechte ritkwaliteit, het terugrollen van de lift en het niet naleven van de code. U moet de aandrijfmogelijkheden afstemmen op de mechanische realiteit van de bestaande liftschacht. We zullen een technisch raamwerk opzetten om te evalueren of een open-loop-architectuur kan voldoen aan de specifieke belasting-, snelheids- en nivelleringsvereisten van het moderniseringsproject van uw gebouw zonder de veiligheid, de levensduur van de apparatuur of de gebruikerservaring in gevaar te brengen.
Toepassingslimieten: Open-loop-systemen zijn zeer geschikt voor toepassingen met lage snelheden, laagbouw en vrachtvervoer, waarbij een millimeter-perfecte remnauwkeurigheid ondergeschikt is aan een betrouwbare, kosteneffectieve werking.
Technische afwegingen: De afwezigheid van encoderfeedback vermindert de complexiteit van de hardware en de installatietijd, maar vereist een nauwkeurige initiële afstemming om problemen met belastingsvarianten, zoals het terugdraaien van de lift, te verminderen.
Apparatuurwaarborgen: Moderne open-loop-drives zijn uitgerust met robuuste beveiligingsfuncties die verouderde, oudere motoren actief beschermen tegen vermogensafwijkingen.
Kosten versus prestaties: Door te kiezen voor een liftaandrijving met open lus worden de initiële component- en arbeidskosten aanzienlijk verlaagd, waardoor dit een strategische keuze is voor retrofits met een beperkt budget op oudere tractiemachines.
Risicobeperking: Succesvolle implementatie is afhankelijk van het koppelen van de omvormer aan robuuste externe waterpassensoren en het garanderen van compatibiliteit met bestaande oudere controllers.
Bij het moderniseren van een verouderde tractielift bepaalt de bestaande motor vaak de elektrische upgrades. Een oudere AC-motor die is ontworpen voor het starten van de lijn over de contactors, ervaart enorme inschakelstromen. Dit verslechtert de isolatie van de wikkelingen na tientallen jaren gebruik. Het integreren van een Open Loop Elevator Inverter vervangt de harde mechanische schakelaarlogica door nauwkeurige solid-state regeling. De drive zet binnenkomende wisselstroom om in gelijkstroombusspanning en gebruikt vervolgens bipolaire transistors met geïsoleerde poort om op pulsbreedte een nieuwe AC-golfvorm te moduleren. Hiermee kunt u de exacte frequentie en spanning dicteren die op de motorstator worden toegepast.
Sensorloze vectorbesturing is afhankelijk van complexe motormodellering. De microprocessor van de aandrijving bewaakt voortdurend de uitgangsstroom en -spanning. Door de elektromotorische kracht te meten die terugkeert van de motor, berekent de aandrijving de slip van de rotor en schat hij de fysieke positie ervan in. Er is geen fysieke encoder nodig die op de motoras is gemonteerd. Dankzij deze wiskundige modellering kan de aandrijving de output dynamisch aanpassen om de opgedragen snelheid onder variërende belastingsomstandigheden te behouden.
Controlemethode |
Feedbackmechanisme |
Koppelcontrole bij lage snelheid |
Typische toepassing |
|---|---|---|---|
Volt per Hertz (V/f) |
Geen (vaste verhouding) |
Arm |
Basismateriaalliften |
Sensorloze vector |
Terug-EMF-berekening |
Goed |
Moderniseringen van passagiers- en vrachtvervoer |
Gesloten lusvector |
Fysieke encoder |
Uitstekend |
Snelle tandwielloze systemen |
Het verwijderen van de encodervereiste vereenvoudigt de bedrading van de liftschacht fundamenteel. Encoders hebben afgeschermde, getwiste bedrading nodig om hoogfrequente pulssignalen terug naar de controller te verzenden. Bij een modernisering voegt het trekken van een nieuwe transportkabel alleen maar om de encoderbedrading aan te passen, dagen aan arbeid en aanzienlijke materiaalkosten met zich mee. U elimineert ook de mechanische frustratie die gepaard gaat met het machinaal bewerken van een oude motoras zodat er een encodermontagebeugel in past. Deze vermindering van fysieke componenten stroomlijnt het gehele installatieproces.
Oudere motoren zijn zeer gevoelig voor vermogensafwijkingen. Moderne schijven zijn voorzien van ingebouwde elektrische beveiligingen die de kwaliteit van de inkomende stroom bewaken. Ze bieden onmiddellijke bescherming tegen overspanning, overstroom en faseverlies. Als het gebouw een brownout of een uitvalfase ervaart, treedt de omvormer veilig op en laat de mechanische rem vallen. Dit voorkomt dat de motorwikkelingen de elektrische storing absorberen en doorbranden.
Bepaalde moderniseringsprojecten worden geconfronteerd met strikte beperkingen op het vlak van de bouwkracht. Oudere woongebouwen of lichte commerciële constructies hebben vaak geen toegang tot driefasige stroom in de machinekamer. Het upgraden van de elektriciteitsvoorziening van het gebouw is meestal onbetaalbaar. In deze scenario's specificeert u a eenfasige liftaandrijving lost het infrastructuurprobleem op. Deze gespecialiseerde aandrijvingen accepteren een standaard enkelfasige invoer en gebruiken hun interne DC-bus om een echte driefasige uitvoer te genereren. Hierdoor kunt u standaard driefasige liftmotoren laten werken zonder de elektrische hoofdtoevoer van het gebouw opnieuw te bedraden.
Voordat u hardware bestelt, moet u duidelijke succescriteria vaststellen op basis van de levenscyclus van het gebouw. Beoordeel of de faciliteit een kortetermijnverlenging van 10 tot 15 jaar of een volledige architectonische revisie van 30 jaar nodig heeft. Een levensverlenging op de korte termijn is sterk in het voordeel van open-loop-modernisering. U behoudt de bestaande machine met tandwieloverbrenging en upgrade eenvoudigweg het bedieningspaneel en de aandrijving. Een enorme revisie over 30 jaar zou de arbeid en de kosten van een volledige vervanging van de machine kunnen rechtvaardigen, waarbij wordt overgestapt op een tandwielloze motor met permanente magneet die een gesloten lusregeling vereist.
Passagiers verwachten specifieke comfortniveaus, ongeacht de aandrijftechnologie die in de machinekamer verborgen is. U moet de niet-onderhandelbare uitkomsten voor de modernisering definiëren. Belangrijke meetgegevens zijn onder meer schoksnelheden, acceleratieprofielen en reductie van akoestische ruis. Het systeem moet stabiele regelprestaties leveren van verdieping tot verdieping. Een succesvolle open-loop-installatie zal het harde, schokkende starten en stoppen dat typisch is voor oudere relaissystemen met twee snelheden of lijnstart volledig elimineren.
Veiligheidscodes voor liften zijn strikt van toepassing op moderniseringsprojecten. U moet zich houden aan de lokale normen in de jurisdictie, doorgaans gebaseerd op ASME A17.1 of CSA B44. Deze codes dicteren specifieke eisen met betrekking tot de bescherming tegen onbedoelde autobewegingen. De omvormer moet rechtstreeks communiceren met de veiligheidsstring van de liftcontroller en het noodremsysteem. Als de auto met geopende deuren van de vloer afdrijft, moet het systeem de beweging detecteren, de contactgevers laten vallen en onmiddellijk op de rem trappen.
De gekozen omvormer heeft rechtstreeks invloed op de mechanische slijtage van oudere componenten. Harde motorstarts beschadigen de trekkabels, verslijten schijfgroeven en belasten wormwielkasten. Door gecontroleerde S-curve-koppelhellingen te implementeren, verlengt een open-lusaandrijving de operationele levensduur van deze dure mechanische onderdelen. U vermindert de frequentie van het inkorten en vervangen van kabels. U beperkt ook de structurele vermoeidheid die wordt uitgeoefend op de bodemplaat van de machine en de deflectorschijven.
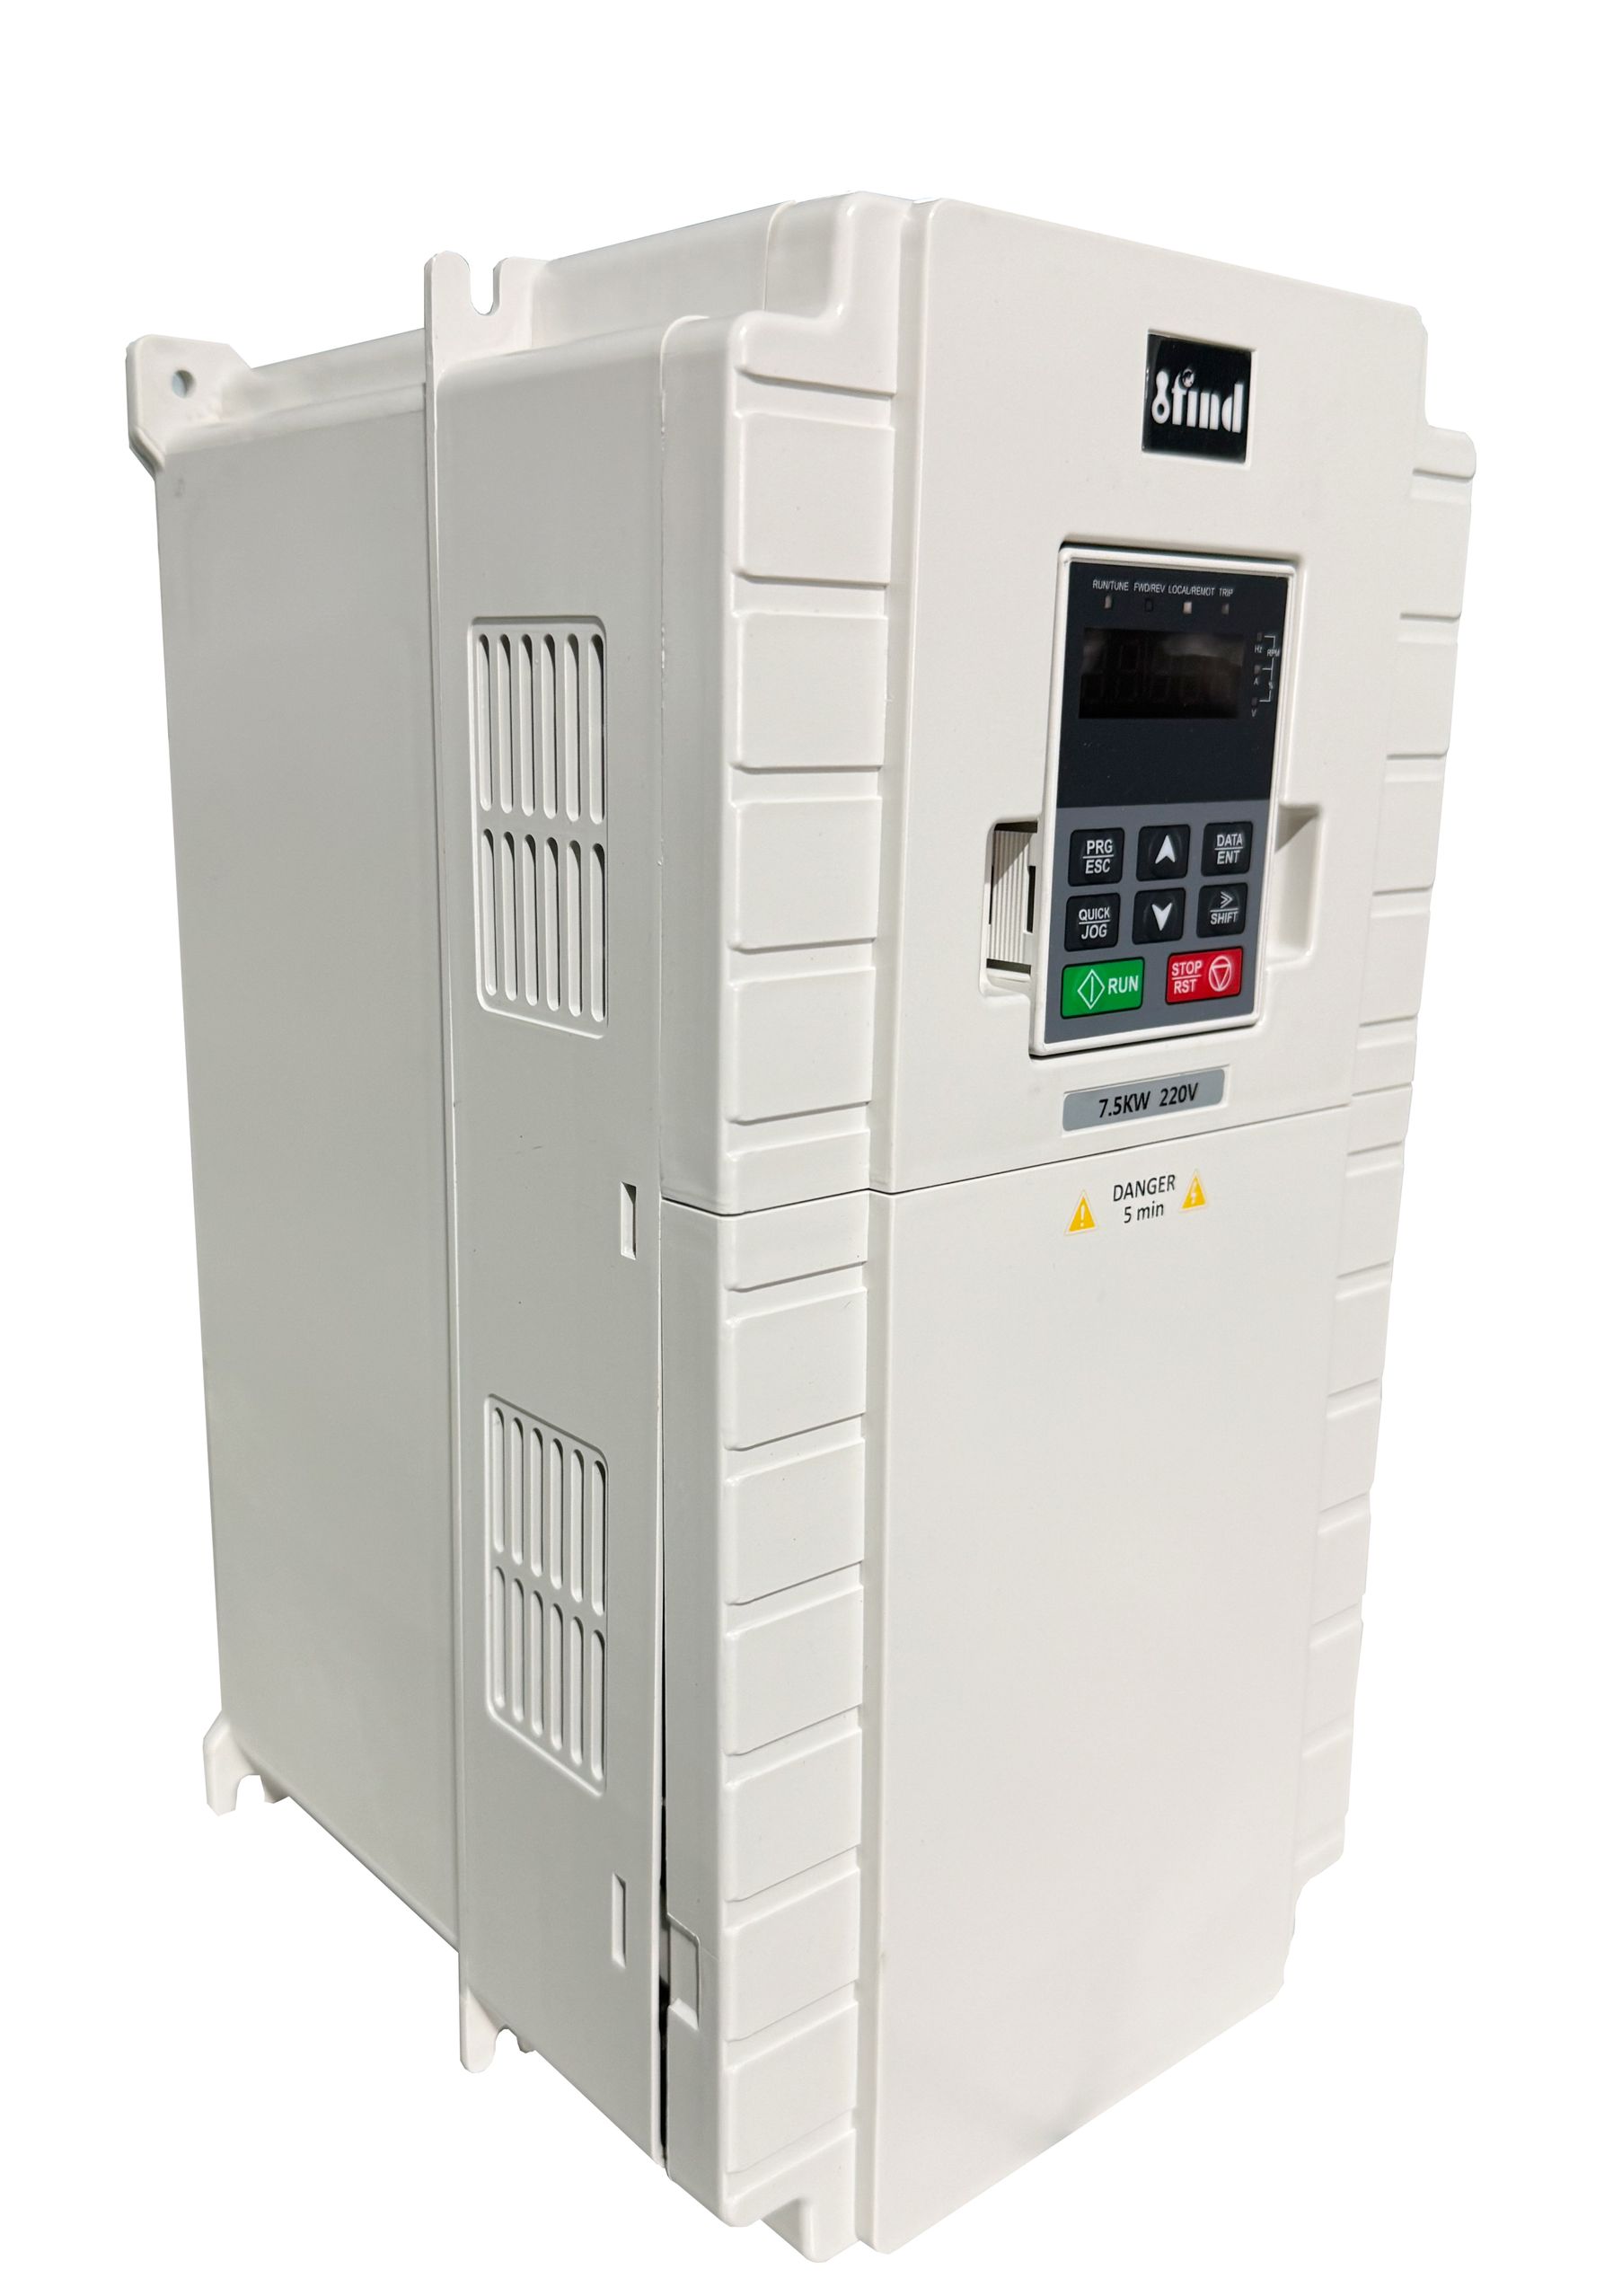
De koppelresponstijden verschillen fundamenteel tussen systemen met open en gesloten lus. Drives met gesloten lus maken gebruik van directe encoderfeedback om het koppel in milliseconden aan te passen, waardoor absolute controle bij nulsnelheid ontstaat. Open-lussystemen vertrouwen op sensorloze vectorbesturing, die een iets langzamere koppelresponstijd heeft omdat de rotorpositie moet worden berekend op basis van elektrische feedback. Moderne microprocessors verwerken deze berekeningen echter snel genoeg om deze prestatiekloof voor de meeste standaardtoepassingen te dichten.
Sensorloze vectorbesturing heeft vooral invloed op het comfort van de passagiers tijdens de start- en stopfase. Zonder een encoder moet de aandrijving een magnetische flux in de motorstator opbouwen voordat hij de rem opdracht geeft om op te heffen. Als u de startparameters verkeerd afstelt, kan deze fluxopbouw een lichte trilling in de auto veroorzaken. Wanneer je het startprofiel goed kalibreert, verloopt de overgang soepel. De prestaties met open lus zijn voor de gemiddelde passagier niet meer te onderscheiden van die met gesloten lus bij snelheidsdrempels die doorgaans lager zijn dan 1,5 meter per seconde.
Het terugrollen van de lift vindt plaats wanneer de auto iets tegen de beoogde richting in beweegt, net op het moment dat de rem omhoog gaat. Dit gebeurt als gevolg van onevenwichtigheden in de lading tussen de auto en het contragewicht. Als de motor niet voldoende houdkoppel genereert voordat de rem volledig opent, trekt de zwaartekracht de zwaardere kant naar beneden. Dit is een veelvoorkomend faalpunt bij slecht afgestemde moderniseringen.
Een Open Loop Lift Inverter verwerkt de pre-torque vereisten zonder directe positiefeedback door gebruik te maken van geavanceerde software-algoritmen. Omdat het de exacte beweging van de motoras niet kan meten, vertrouwt het op DC-injectieremmen. De aandrijving injecteert gelijkstroom in de motorwikkelingen om de rotor magnetisch op zijn plaats te vergrendelen terwijl de mechanische rem omhoog gaat. Zodra de rem volledig vrij is, schakelt de aandrijving over naar de standaard AC-frequentie-uitvoer om de auto te verplaatsen.
U moet realistische prestatieverwachtingen stellen op basis van het bestaande machinepark. Beperkingsfuncties op softwareniveau in open-loop-aandrijvingen zijn zeer effectief voor tractiemachines met tandwieloverbrenging. Het wormwiel is inherent bestand tegen terugrollen vanwege de mechanische wrijving. De tandwielreductie werkt als een natuurlijke houdkracht. Dit staat in contrast met tandwielloze machines, die vrijwel geen mechanische wrijving kennen en de op hardware gebaseerde precisie van gesloten-lussystemen vereisen om de motor perfect stil te houden bij nulsnelheid.
Open-lussystemen zijn volledig afhankelijk van externe liftschachtsensoren voor het nivelleren van de vloer. Magnetische schakelaars, optische sensoren of fysieke schoepen die in de as zijn gemonteerd, vertellen de controller wanneer hij moet vertragen en wanneer hij moet remmen. De aandrijving zelf kent de exacte positie van de auto in de liftschacht niet; het voert alleen de snelheidsopdrachten uit die door de controller worden verzonden op basis van die sensoringangen.
Prestatiestatistiek |
Open Loop-architectuur |
Gesloten lusarchitectuur |
|---|---|---|
Tolerantie stoppen |
±10mm tot ±15mm |
±1 mm tot ±3 mm |
Positiefeedback |
Hoistway-schoepen / magnetische schakelaars |
Motoras-encoder |
Nulsnelheid vasthouden |
DC-injectieremmen |
Absolute koppelcontrole |
Ideaal machinetype |
Aangepaste tractie |
Tandwielloze permanente magneet |
Maximale aanbevolen snelheid |
1,5 m/sec |
Onbeperkt |
U moet aanvaardbare stoplimieten voor verschillende gebouwtypes bepalen. Een stoptolerantie van ±10 mm is volkomen acceptabel voor standaard woongebouwen, appartementencomplexen of magazijnen. De kleine variatie is niet merkbaar voor voetgangers. Ziekenhuizen die brancards op wielen verplaatsen of laboratoria die gevoelige apparatuur vervoeren, vereisen echter de precisie van ±3 mm die alleen een gesloten systeem kan garanderen om struikelgevaar bij de drempel te voorkomen.
U kunt vol vertrouwen open-lus aandrijvingen specificeren in gebouwen van minder dan 7 verdiepingen met liftsnelheden van minder dan 1,5 m/s. Deze toepassingen vereisen niet de extreem snelle regellussen die nodig zijn voor hoge wolkenkrabbers. De reisafstanden zijn kort en de acceleratieprofielen zijn relatief eenvoudig. De mechanische eisen aan het systeem vallen perfect binnen de mogelijkheden van sensorloze vectorbesturing.
Deze laagbouwconstructies maken gewoonlijk gebruik van oudere tractiemachines met tandwieloverbrenging. De mechanische reductie van de versnellingsbak zorgt voor inherente stabiliteit. Een liftaandrijving met open lus past perfect bij deze machines met tandwieloverbrenging. De aandrijving moderniseert de elektrische besturing, elimineert de harde logica van de contactor en maakt gebruik van de mechanische voordelen van het bestaande wormwiel om een soepele, betrouwbare rit te bieden.
Absolute soepelheid tijdens het rijden is minder belangrijk dan een hoog startkoppel en duurzaamheid bij vrachttoepassingen. Goederenliften vervoeren zware, statische ladingen. Het primaire doel is betrouwbaar verticaal transport onder extreme gewichtsvariaties. Open-loop-aandrijvingen blinken uit in het leveren van ruw koppel om zware materialen te verplaatsen. Ze kunnen omgaan met de enorme huidige eisen die nodig zijn om volledig beladen goederenwagons foutloos te heffen.
Het verwijderen van delicate encoders biedt een enorm voordeel in zware, industriële omgevingen. Stof, vuil en extreme trillingen in fabrieken of magazijnen veroorzaken regelmatig storingen in de optische encoder. Vorkheftrucks die het platform oprijden, veroorzaken een enorme opslingering van de ophanging, waardoor schokgolven via de liftkabels rechtstreeks naar de motoras worden gestuurd. Deze schok vernietigt glazen encoderschijven. Door het elimineren van de encoder zorgt u voor stabiele regelprestaties en vermindert u de onderhoudskosten drastisch.
Veel gebouweigenaren worden geconfronteerd met scenario's waarin volledige machinevervanging of gesloten-lusmodernisering financieel niet haalbaar is. Condominiumbesturen of eigenaren van kleine commerciële eigendommen werken vaak met strikte kapitaallimieten. Om te upgraden naar een gesloten-lussysteem moet je een nieuwe motor kopen of een machinewerkplaats betalen om de oude motoras uit te boren om een encoder te accepteren. Dit voegt duizenden dollars en weken vertraging toe aan het project.
Open-lussystemen verlengen de levensduur van bestaande mechanische onderdelen met minimale elektrische revisie. U vervangt de verouderde relais-logische controller en lijnstarter door een moderne microprocessorcontroller en een open-lusaandrijving. Dit verbetert de veiligheid en betrouwbaarheid van de lift, verbetert de vloernivellering en houdt het project binnen een krap budget. Je maximaliseert de waarde van het bestaande zware ijzer in de machinekamer.
Lege auto's en volledig beladen auto's zullen verschillend vertragen zonder encoderfeedback. De zwaartekracht helpt een zware auto naar beneden te bewegen, waardoor deze iets verder glijdt nadat de rem is gevallen. Een lege auto die naar beneden rijdt, zal abrupter stoppen omdat het zware contragewicht er tegenaan trekt. Deze belastingsvariatie kan een inconsistente vloernivellering veroorzaken als de aandrijving niet correct is afgesteld.
Om dit te beperken, moet u vertragingsprofielen met meerdere snelheden implementeren binnen de rijparameters. U moet ook zorgen voor een nauwkeurige kalibratie van de nivelleerschakelaars van de liftschacht.
Voer een vollasttest uit om de maximale neerwaartse schuifafstand te meten.
Pas de vertragingsafstandparameter in de aandrijving aan om de vertraging eerder te initiëren.
Optimaliseer de timing van de remval, zodat de mechanische rem precies in werking treedt als de motor nul toerental bereikt.
Stel de DC-injectie-remspanning nauwkeurig af om de auto stabiel te houden tijdens de removergang.
Open-loop-aandrijvingen kunnen moeite hebben om een hoog koppel te behouden bij zeer lage frequenties. Om voldoende koppel te genereren om de belasting vast te houden tijdens de laatste nivellering, moet de frequentieregelaar een hogere stroom naar de motorstator sturen. Deze verhoogde stroom bij lage snelheden genereert aanzienlijke warmte. Oudere motoren zijn voor koeling afhankelijk van een interne ventilator die aan de rotor is bevestigd. Bij lage snelheden verplaatst deze interne ventilator heel weinig lucht, wat na verloop van tijd de motorisolatie kan aantasten.
U beperkt dit risico door de juiste afmetingen van de omvormer en externe koeling. Overweeg om de frequentieregelaar een framemaat groter te maken om aan hogere stroomeisen te kunnen voldoen zonder de interne componenten van de frequentieregelaar te belasten. U moet ook motorkoeling met geforceerde lucht gebruiken door een externe ventilator met constant toerental op de oudere motorbehuizing te installeren. Optimaliseer ten slotte de V/f-curve in de aandrijfinstellingen om een adequate koppelboost te bieden zonder overmatige stroomverzadiging in de wikkelingen te veroorzaken.
Oudere relaislogica of vroege solid-state controllers missen de digitale communicatieprotocollen die nodig zijn voor moderne schijfhandshakes. De controller moet bedrijfsopdrachten, snelheidsselecties, draairichting en foutstatussen doorgeven aan de omvormer. Incompatibele signalering kan ertoe leiden dat het systeem niet veilig werkt of dat het systeem periodiek wordt uitgeschakeld.
Voorafgaand aan de specificatie moet u een grondige elektrische audit uitvoeren. Breng de invoer- en uitvoermogelijkheden van de bestaande controller in kaart. Om communicatiekloven te overbruggen, kunt u de programmeerbare relaisuitgangen op de omvormer gebruiken. U kunt deze relais programmeren om de schakelaarlogica na te bootsen die door de oudere controller wordt verwacht. Dit zorgt ervoor dat de aandrijving en de controller gesynchroniseerd blijven, waardoor wordt voorkomen dat de controller de veiligheidsstring voortijdig laat vallen.
Controleer de bestaande gegevens op het motortypeplaatje en voer een meggertest uit om de gezondheid van de statorwikkelingen te beoordelen voordat u een frequentieregelaar specificeert.
Test de nauwkeurigheid en fysieke staat van de bestaande niveauschakelaars in de liftschacht om te bepalen of deze moeten worden vervangen.
Breng de invoer- en uitvoermogelijkheden van de oudere controller in kaart om compatibiliteit met moderne drive-relaissignalering te garanderen.
Voer een uitgebreide beoordeling van de belasting uit om nauwkeurige vertragingsprofielen te configureren en terugrollen te voorkomen.
A: De primaire functie is het omzetten van binnenkomend vermogen in een nauwkeurig gecontroleerde variabele frequentie en spanning. Dit regelt de snelheid en het koppel van de liftmotor, zorgt voor een soepele acceleratie, vermindert de mechanische slijtage van verouderde componenten en verbetert de algehele rijkwaliteit in vergelijking met oudere lijngestarte systemen.
A: Het belangrijkste verschil is positiefeedback. Een closed-loop drive maakt gebruik van een fysieke encoder die op de motoras is gemonteerd om de exacte snelheid en positie te volgen. Een aandrijving met open lus werkt zonder encoder en vertrouwt op interne wiskundige modellen en elektrische feedback om de motorprestaties te schatten en te regelen.
EEN: Ja. Hoewel er geen encoder is die de snelheid absoluut op nul kan houden, maken moderne open-loop-drives gebruik van anti-rollback-software en DC-injectieremmen. Deze functies vergrendelen de motor magnetisch gedurende een fractie van een seconde, terwijl de mechanische rem omhoog komt, waardoor wordt voorkomen dat de auto tegen de beoogde richting in rolt.
EEN: Ja. Er zijn enkelfasige open-lusaandrijvingen beschikbaar voor gebouwen zonder driefasige stroom. Ze accepteren een enkelfasige invoer en zetten deze intern om in driefasige stroom die nodig is om standaard liftmotoren te laten draaien, waardoor ze ideaal zijn voor kleine renovaties in woningen of licht commerciële gebouwen.
A: Omvormers met open lus worden over het algemeen aanbevolen voor liftsnelheden tot 1,5 meter per seconde. Boven deze snelheid vereisen de dynamische besturingsvereisten en strikte stoptoleranties de precisie van een gesloten-lussysteem met directe encoderfeedback.
A: Het is volledig afhankelijk van externe liftschachtsensoren, zoals magnetische schakelaars of optische schoepen. Wanneer de auto een sensor passeert, geeft de controller de aandrijving opdracht om te vertragen en uiteindelijk de rem te laten vallen. De aandrijving voert deze snelheidsopdrachten uit op basis van de fysieke sensortriggers in plaats van op basis van interne positietracking.
EEN: Ja. Wanneer ze correct zijn geïnstalleerd en geïntegreerd met een conforme liftcontroller, voldoen open-lus aandrijvingen aan moderne veiligheidsnormen zoals ASME A17.1 en CSA B44. Ze werken veilig samen met noodremsystemen en beveiligingssystemen tegen onbedoelde autobewegingen.


