
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-09-08 Oprindelse: websted


Ældrende elevatorinfrastruktur tvinger facility managers og entreprenører til at balancere moderniseringsbudgetter mod strenge præstations- og sikkerhedsstandarder. Valg af den rigtige drivteknologi dikterer succesen af et moderniseringsprojekt. Angivelse af et lukket kredsløbssystem, når det er unødvendigt, puster budgetterne op og komplicerer installationen. Omvendt kan underspecificering af et åbent sløjfesystem føre til dårlig kørekvalitet, elevatortilbageføring og fejl i overholdelse af kode. Du skal matche drevegenskaberne til de mekaniske realiteter i den eksisterende hejsebro. Vi vil etablere en teknisk ramme til at evaluere, om en open-loop-arkitektur kan opfylde de specifikke krav til belastning, hastighed og nivellering af din bygnings moderniseringsprojekt uden at gå på kompromis med sikkerheden, udstyrets levetid eller brugeroplevelsen.
Anvendelsesgrænser: Open-loop-systemer er yderst levedygtige til lavhastigheds-, lav- og fragtapplikationer, hvor millimeter-perfekt stopnøjagtighed er sekundær til pålidelig, omkostningseffektiv drift.
Tekniske afvejninger: Fraværet af encoderfeedback reducerer hardwarekompleksitet og installationstid, men kræver præcis indledende justering for at afbøde problemer med belastningsvarianter som elevatortilbageføring.
Udstyrsbeskyttelse: Moderne drev med åben sløjfe er udstyret med robuste beskyttelsesfunktioner, der aktivt beskytter aldrende ældre motorer mod strømfejl.
Omkostninger vs. ydeevne: Valg af en elevator med åben sløjfe reducerer markant forudgående komponent- og arbejdsomkostninger, hvilket gør det til et strategisk valg til budgetbegrænsede eftermonteringer på ældre gearede traktionsmaskiner.
Risikobegrænsning: Succesfuld implementering afhænger af parring af inverteren med robuste eksterne nivelleringssensorer og sikring af kompatibilitet med eksisterende ældre controllere.
Når man moderniserer en aldrende trækkraftelevator, dikterer den eksisterende motor ofte de elektriske opgraderinger. En ældre AC-motor designet til linjestart på tværs af kontaktorerne oplever massive indkoblingsstrømme. Dette forringer viklingsisoleringen over årtiers brug. Integrering af en Open Loop Elevator Inverter erstatter den barske mekaniske kontaktorlogik med præcis solid-state kontrol. Drevet konverterer indgående vekselstrøm til en jævnstrømsbusspænding og bruger derefter bipolære transistorer med isoleret port til at pulsbreddemodulere en ny AC-bølgeform. Dette giver dig mulighed for at diktere den nøjagtige frekvens og spænding, der påføres motorstatoren.
Sensorløs vektorstyring er afhængig af kompleks motormodellering. Drevets mikroprocessor overvåger løbende udgangsstrømmen og spændingen. Ved at måle den tilbageelektromotoriske kraft, der vender tilbage fra motoren, beregner drevet rotorens slip og estimerer dens fysiske position. Du behøver ikke en fysisk encoder monteret på motorakslen. Denne matematiske modellering giver drevet mulighed for at justere output dynamisk for at opretholde den beordrede hastighed under varierende belastningsforhold.
Kontrolmetode |
Feedback mekanisme |
Momentkontrol ved lav hastighed |
Typisk anvendelse |
|---|---|---|---|
Volt pr. Hertz (V/f) |
Ingen (fast forhold) |
Dårlig |
Grundlæggende materialeløft |
Sensorløs vektor |
Tilbage-EMF-beregning |
God |
Moderniseringer af passagerer og fragt |
Closed Loop Vector |
Fysisk koder |
Fremragende |
Højhastigheds gearløse systemer |
Fjernelse af encoderkravet forenkler ledningsføringen fundamentalt. Indkodere kræver afskærmede, parsnoede ledninger for at sende højfrekvente impulssignaler tilbage til controlleren. I en modernisering tilføjer det flere dages arbejde og betydelige materialeudgifter at trække et nyt rejsekabel bare for at rumme encoderledninger. Du eliminerer også den mekaniske frustration ved at bearbejde en gammel motoraksel for at acceptere en encoder-monteringsbeslag. Denne reduktion af fysiske komponenter strømliner hele installationsprocessen.
Ældre motorer er meget modtagelige for strømfejl. Moderne drev inkluderer indbyggede elektriske sikkerhedsforanstaltninger, der overvåger den indgående strømkvalitet. De giver øjeblikkelig beskyttelse mod overspænding, overstrøm og fasetab. Hvis bygningen oplever en brunout eller en faldende fase, fejler inverteren sikkert og taber den mekaniske bremse. Dette forhindrer motorviklingerne i at absorbere den elektriske fejl og brænde ud.
Visse moderniseringsprojekter står over for strenge begrænsninger i byggekraft. Ældre beboelsesejendomme eller lette erhvervsbygninger mangler ofte adgang til 3-faset strøm i maskinrummet. Opgradering af bygningens elektriske service er normalt omkostningsmæssigt uoverkommeligt. I disse scenarier angives en enkeltfaset elevatordrev løser infrastrukturproblemet. Disse specialiserede drev accepterer en standard enfaset input og bruger deres interne DC-bus til at generere et ægte trefaset output. Dette giver dig mulighed for at køre standard trefasede elevatormotorer uden omledning af bygningens hovedstrømforsyning.
Inden du bestiller hardware, skal du opstille klare succeskriterier baseret på bygningens livscyklus. Vurder, om anlægget kræver en kortvarig 10-til-15-årig levetidsforlængelse eller en komplet 30-årig arkitektonisk eftersyn. En kortsigtet levetidsforlængelse favoriserer i høj grad modernisering med åben sløjfe. Du beholder den eksisterende gearede maskine og opgraderer blot kontrolpanelet og drevet. Et massivt 30-årigt eftersyn kan retfærdiggøre arbejdet og udgifterne til en komplet maskinudskiftning, og flytte til en gearløs permanent magnetmotor, der kræver lukket sløjfekontrol.
Passagerer forventer specifikke komfortniveauer uanset den køreteknologi, der er gemt i maskinrummet. Du skal definere de ikke-omsættelige resultater for moderniseringen. Nøglemålinger omfatter rykhastigheder, accelerationsprofiler og akustisk støjreduktion. Systemet skal levere stabil kontrolydelse fra gulv til gulv. En vellykket open-loop installation vil fuldstændig eliminere de barske, rystende starter og stop, der er typiske for ældre to-hastigheds- eller linjestartede relæsystemer.
Elevatorsikkerhedskoder styrer strengt moderniseringsprojekter. Du skal overholde lokale jurisdiktionsstandarder, typisk baseret på ASME A17.1 eller CSA B44. Disse koder dikterer specifikke krav vedrørende utilsigtet beskyttelse af bilbevægelser. Inverteren skal have direkte grænseflade med elevatorcontrollerens sikkerhedsstreng og nødbremsesystemet. Hvis bilen driver væk fra gulvet med dørene åbne, skal systemet registrere bevægelsen, slippe kontaktorerne og aktivere bremsen med det samme.
Den valgte inverter påvirker direkte det mekaniske slid på ældre komponenter. Den hårde motor begynder at nedbryde træktove, slide riller og stressormegearkasser. Ved at implementere kontrollerede drejningsmomentramper med S-kurve forlænger et åbent sløjfedrev levetiden af disse dyre mekaniske dele. Du reducerer hyppigheden af rebafkortninger og udskiftninger. Du begrænser også den strukturelle træthed på maskinens bundplade og deflektorskiver.
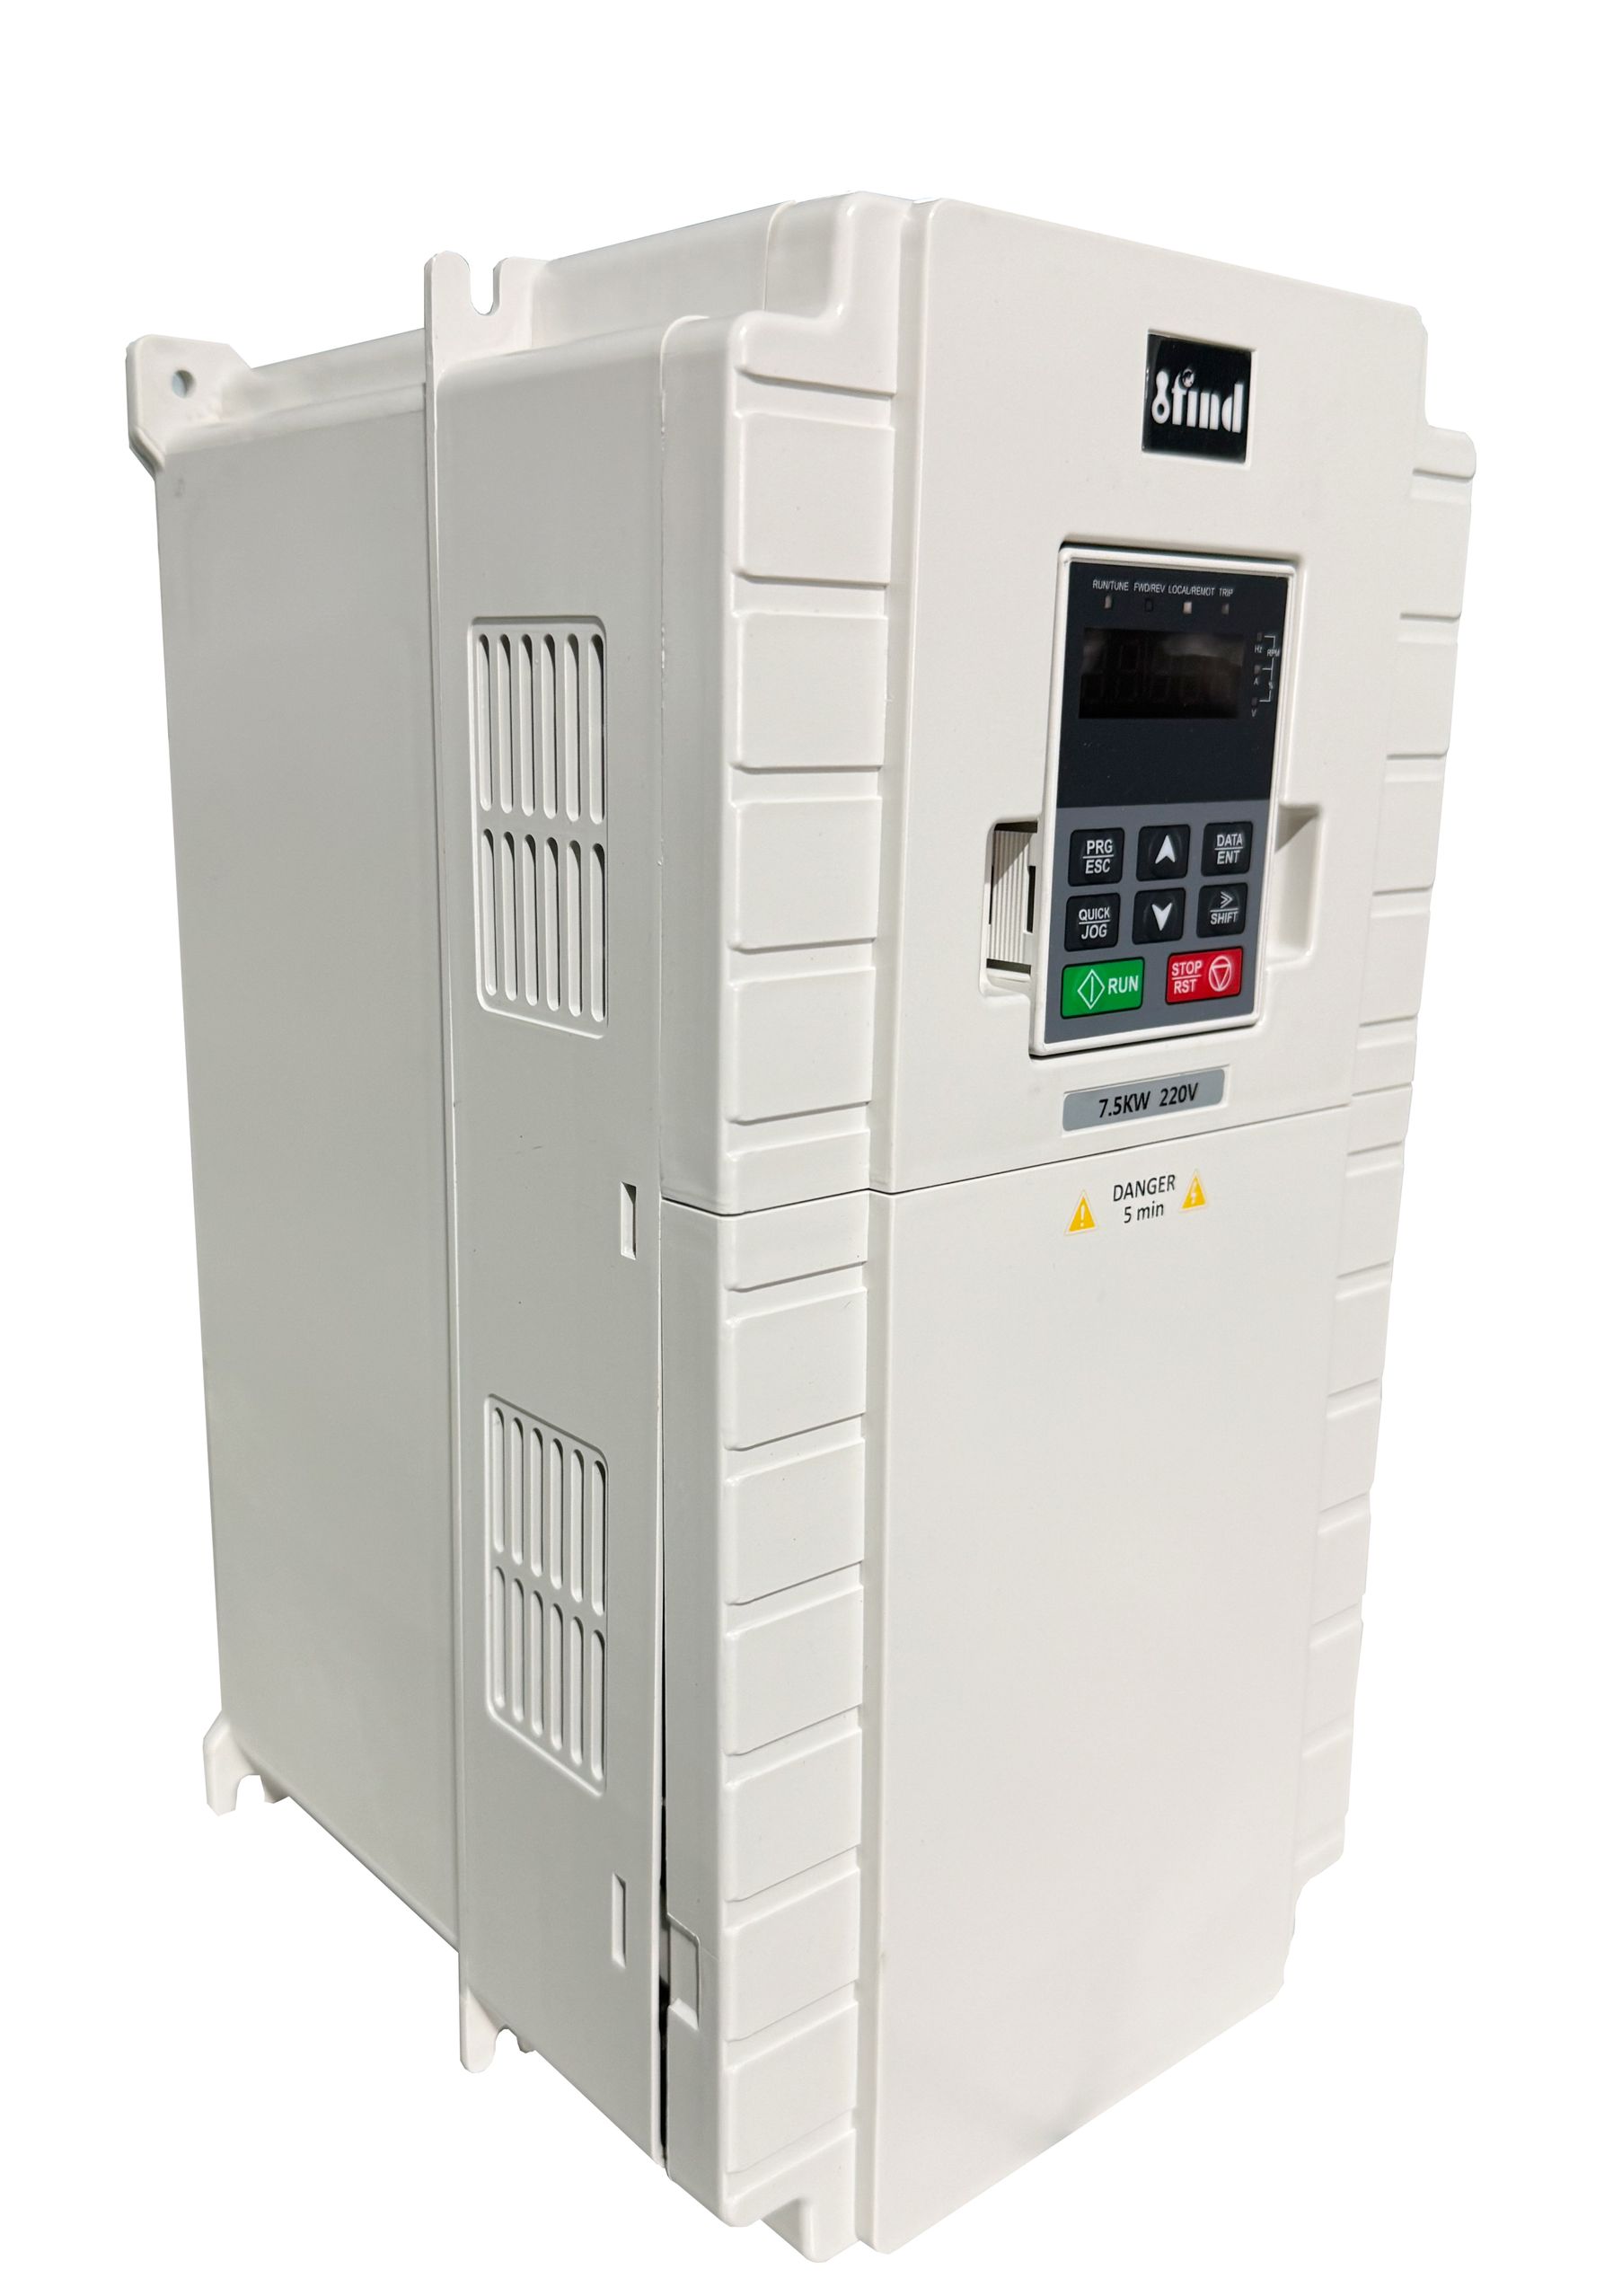
Drejningsmomentresponstider adskiller sig fundamentalt mellem open-loop og closed-loop-systemer. Drev med lukket sløjfe bruger direkte encoderfeedback til at justere drejningsmomentet i millisekunder, hvilket giver absolut kontrol ved nul hastighed. Open-loop-systemer er afhængige af sensorløs vektorstyring, som har en lidt langsommere drejningsmomentresponstid, fordi den skal beregne rotorpositionen baseret på elektrisk feedback. Moderne mikroprocessorer behandler imidlertid disse beregninger hurtigt nok til at lukke dette ydeevnegab for de fleste standardapplikationer.
Sensorløs vektorstyring påvirker passagerernes komfort primært under start- og stopfaserne. Uden en encoder skal drevet bygge magnetisk flux i motorstatoren, før den beordrer bremsen til at løfte. Hvis du indstiller startparametrene forkert, kan denne fluxopbygning forårsage en lille vibration i bilen. Når du kalibrerer startprofilen korrekt, er overgangen jævn. Open-loop ydeevne bliver ikke skelnelig fra lukket sløjfe til den gennemsnitlige passager ved hastighedstærskler typisk under 1,5 meter i sekundet.
Elevatortilbagerulning sker, når bilen bevæger sig lidt mod den tilsigtede retning, ligesom bremsen løftes. Dette sker på grund af belastningsubalancer mellem bilen og kontravægten. Hvis motoren ikke genererer tilstrækkeligt holdemoment, før bremsen åbner helt, trækker tyngdekraften den tungere side nedad. Dette er et almindeligt fejlpunkt i dårligt afstemte moderniseringer.
An Open loop lift inverter håndterer forudgående drejningsmomentkrav uden direkte positionsfeedback ved at bruge avancerede softwarealgoritmer. Da den ikke kan læse den nøjagtige motorakselbevægelse, er den afhængig af DC-indsprøjtningsbremsning. Drevet sprøjter jævnstrøm ind i motorviklingerne for at magnetisk låse rotoren på plads, mens den mekaniske bremse løftes. Når bremsen er helt fri, skifter drevet til standard AC-frekvensoutput for at flytte bilen.
Du skal opstille realistiske præstationsforventninger baseret på det eksisterende maskineri. Afhjælpningsfunktioner på softwareniveau i open-loop-drev er yderst effektive til gearede traktionsmaskiner. Snekkegearet modstår i sagens natur tilbagerulning på grund af dets mekaniske friktion. Gearreduktionen fungerer som en naturlig holdekraft. Dette står i kontrast til gearløse maskiner, som næsten ikke har nogen mekanisk friktion og kræver hardwarebaseret præcision af lukkede sløjfesystemer for at holde motoren helt stille ved nul hastighed.
Open-loop-systemer er udelukkende afhængige af eksterne hejsesensorer til gulvnivellering. Magnetiske kontakter, optiske sensorer eller fysiske skovle monteret i akslen fortæller controlleren, hvornår den skal starte deceleration, og hvornår den skal aktiveres. Selve drevet kender ikke bilens nøjagtige position i hejsebroen; den udfører kun de hastighedskommandoer, der sendes af controlleren baseret på disse sensorindgange.
Performance Metric |
Open Loop Architecture |
Lukket sløjfe arkitektur |
|---|---|---|
Stop tolerance |
±10 mm til ±15 mm |
±1mm til ±3mm |
Positionsfeedback |
Hoistway vinge / magnetiske kontakter |
Motoraksel encoder |
Zero-Speed Holding |
DC-indsprøjtningsbremsning |
Absolut drejningsmomentkontrol |
Ideel maskintype |
Gearet trækkraft |
Permanent magnet uden gear |
Maksimal anbefalet hastighed |
1,5 m/s |
Ubegrænset |
Du skal bestemme acceptable stopgrænser for forskellige bygningstyper. En stoptolerance på ±10 mm er helt acceptabel for standard beboelsesbygninger, lejlighedskomplekser eller lagerbygninger. Den lille variation er umærkelig for gangtrafikken. Hospitaler, der flytter bårer på hjul eller laboratorier, der transporterer følsomt udstyr, kræver dog den ±3 mm præcision, som kun et lukket sløjfesystem kan garantere for at forhindre snublefare ved tærsklen.
Du kan trygt specificere open-loop-drev i bygninger under 7 etager med elevatorhastigheder under 1,5 m/s. Disse applikationer kræver ikke de ekstreme højhastighedskontrolsløjfer, der er nødvendige for højhuse. Kørselængderne er korte, og accelerationsprofilerne er forholdsvis enkle. De mekaniske krav til systemet falder perfekt inden for mulighederne for sensorløs vektorstyring.
Disse lave strukturer bruger almindeligvis ældre, gearede trækkraftmaskiner. Den mekaniske reduktion af gearkassen giver iboende stabilitet. An elevatordrev med åben sløjfe passer perfekt sammen med disse gearede maskiner. Drevet moderniserer den elektriske kontrol, eliminerer den barske kontaktorlogik og udnytter de mekaniske fordele ved det eksisterende snekkegear til at give en jævn, pålidelig tur.
Absolut køreglathed er mindre kritisk end højt startmoment og holdbarhed i fragtapplikationer. Godselevatorer transporterer tunge, statiske laster. Det primære mål er pålidelig vertikal transport under ekstreme vægtvariationer. Open-loop-drev udmærker sig ved at levere råt drejningsmoment til at flytte tunge materialer. De håndterer de massive strømkrav, der kræves for at løfte fuldt lastede godsvogne uden fejl.
Fjernelse af sarte indkodere giver en enorm fordel i barske, industrielle miljøer. Støv, snavs og ekstreme vibrationer i fabrikker eller lagerhuse forårsager hyppige fejl i den optiske encoder. Gaffeltrucks, der kører ind på platformen, forårsager massivt affjedring, som sender stødbølger op ad hejsebroen direkte ind i motorakslen. Dette stød ødelægger encoderglasskiver. Ved at eliminere encoderen sikrer du stabil kontrolydelse og reducerer vedligeholdelsesudkald drastisk.
Mange bygningsejere står over for scenarier, hvor fuld maskinudskiftning eller modernisering i lukket kredsløb er økonomisk uoverkommelig. Ejerlejlighedsbestyrelser eller mindre erhvervsejendomme opererer ofte med strenge kapitalgrænser. Opgradering til et lukket sløjfesystem kræver, at man køber en ny motor eller betaler et maskinværksted for at bore den gamle motoraksel ud for at acceptere en encoder. Dette tilføjer tusindvis af dollars og ugers forsinkelse til projektet.
Open-loop-systemer forlænger levetiden af eksisterende mekanik med minimalt elektrisk eftersyn. Du udskifter den aldrende relæ-logik-controller og line-starter med en moderne mikroprocessor-controller og et open-loop-drev. Dette opgraderer sikkerheden og pålideligheden af elevatoren, forbedrer gulvudjævning og holder projektet inden for et stramt budget. Du maksimerer værdien af det eksisterende tunge jern i maskinrummet.
Tomme biler og fuldt lastede biler vil decelerere forskelligt uden encoder-feedback. Tyngdekraften hjælper en tung bil med at bevæge sig nedad, hvilket får den til at glide lidt længere, efter at bremsen falder. En tom bil, der bevæger sig nedad, vil stoppe mere brat, fordi den tunge modvægt trækker imod den. Denne belastningsvariation kan forårsage inkonsekvent gulvudjævning, hvis drevet ikke er korrekt indstillet.
For at afbøde dette skal du implementere multi-speed decelerationsprofiler inden for drevparametrene. Du skal også sørge for præcis kalibrering af hejsningsnivelleringskontakterne.
Udfør en fuldbelastningstest for at måle den maksimale nedadgående glideafstand.
Juster decelerationsafstandsparameteren i drevet for at starte opbremsningen tidligere.
Optimer bremsefaldstimingen, så den mekaniske bremse aktiveres nøjagtigt, når motoren når nul hastighed.
Finjuster DC-indsprøjtningens bremsespænding for at holde bilen stabil under bremseovergangen.
Open-loop-drev kan have svært ved at opretholde et højt drejningsmoment ved meget lave frekvenser. For at generere nok drejningsmoment til at holde belastningen under den endelige nivelleringstilgang, skal drevet skubbe højere strøm ind i motorstatoren. Denne øgede strøm ved lave hastigheder genererer betydelig varme. Ældre motorer er afhængige af en intern ventilator fastgjort til rotoren til afkøling. Ved lave hastigheder flytter denne interne ventilator meget lidt luft, hvilket kan forringe motorisoleringen over tid.
Du mindsker denne risiko gennem korrekt inverterstørrelse og ekstern køling. Overvej at overdimensionere drevet med én rammestørrelse for at håndtere højere strømkrav uden at stresse drevets interne komponenter. Du bør også bruge tvungen motorkøling ved at installere en ekstern blæser med konstant hastighed på det gamle motorhus. Til sidst skal du optimere V/f-kurven i drevindstillingerne for at give et tilstrækkeligt momentforøgelse uden at forårsage for stor strømmætning i viklingerne.
Ældre relæ-logik- eller tidlige solid-state-controllere mangler de digitale kommunikationsprotokoller, der kræves til moderne drevhåndtryk. Regulatoren skal kommunikere kørselskommandoer, hastighedsvalg, retning og fejlstatus til drevet. Inkompatibel signalering kan forhindre systemet i at fungere sikkert eller forårsage periodiske nedlukninger.
Du skal foretage en grundig el-audit inden specifikation. Kortlæg den eksisterende controllers input- og outputmuligheder. Brug de programmerbare relæudgange på inverteren til at bygge bro over kommunikationsgab. Du kan programmere disse relæer til at efterligne kontaktorlogikken, der forventes af den ældre controller. Dette sikrer, at drevet og controlleren forbliver synkroniserede, hvilket forhindrer controlleren i at tabe sikkerhedsstrengen for tidligt.
Revider de eksisterende motornavnepladedata, og udfør en megger-test for at vurdere statorviklingens sundhed, før du specificerer et drev.
Test nøjagtigheden og den fysiske tilstand af de eksisterende nivelleringskontakter for hejsebroer for at afgøre, om de skal udskiftes.
Kortlæg den ældre controllers input- og outputkapaciteter for at sikre kompatibilitet med moderne drevrelæsignalering.
Udfør en omfattende lastvejningsvurdering for at konfigurere nøjagtige decelerationsprofiler og forhindre tilbagerulning.
A: Den primære funktion er at konvertere indgående strøm til en præcis styret variabel frekvens og spænding. Dette regulerer elevatormotorens hastighed og drejningsmoment, hvilket giver jævn acceleration, reducerer mekanisk slid på aldrende komponenter og forbedrer den generelle kørekvalitet sammenlignet med ældre linjestartede systemer.
A: Den største forskel er positionsfeedback. Et lukket sløjfedrev bruger en fysisk encoder monteret på motorakslen til at spore nøjagtig hastighed og position. Et drev med åben sløjfe fungerer uden en encoder og er afhængig af interne matematiske modeller og elektrisk feedback til at estimere og kontrollere motorens ydeevne.
A: Ja. Mens den mangler en encoder til absolut nulhastighedsholding, bruger moderne open-loop-drev anti-tilbageløbssoftware og DC-indsprøjtningsbremsning. Disse funktioner låser motoren magnetisk i en brøkdel af et sekund, mens den mekaniske bremse løftes, hvilket forhindrer bilen i at rulle mod den tilsigtede retning.
A: Ja. Enfasede drev med åben sløjfe er tilgængelige til bygninger, der mangler trefaset strøm. De accepterer en enfaset input og konverterer den internt til at udsende den trefasede effekt, der kræves til at køre standard elevatormotorer, hvilket gør dem ideelle til små boliger eller lettere kommercielle eftermonteringer.
A: Invertere med åben sløjfe anbefales generelt til elevatorhastigheder på op til 1,5 meter i sekundet. Ud over denne hastighed nødvendiggør de dynamiske kontrolkrav og strenge stoptolerancer præcisionen af et lukket sløjfesystem med direkte indkoderfeedback.
A: Den er helt afhængig af eksterne hejsesensorer, såsom magnetiske kontakter eller optiske skovle. Når bilen passerer en sensor, beordrer controlleren drevet til at decelerere og til sidst slippe bremsen. Drevet udfører disse hastighedskommandoer baseret på de fysiske sensortriggere snarere end intern positionssporing.
A: Ja. Når de er korrekt installeret og integreret med en kompatibel elevatorcontroller, opfylder open-loop-drev moderne sikkerhedsstandarder som ASME A17.1 og CSA B44. De forbinder sikkert med nødbremsesystemer og utilsigtede beskyttelsesanordninger til bilbevægelser.


