
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-11-03 Ծագում. Կայք


Պոմպի շարժիչի կառավարման համակարգերի արդիականացումը կամ նախագծումը հաճախ հանգեցնում է երկուական ընտրության: Դուք պետք է ընտրեք փոփոխական հաճախականության կրիչներ (VFD) և Soft Starters: Սխալ տեխնոլոգիա ընտրելը ավելորդորեն ավելացնում է կապիտալ ծախսերը։ Ընդհակառակը, այն թողնում է զգալի երկարաժամկետ էներգիայի խնայողություններ սեղանի վրա: Երկու սարքերը հաջողությամբ նվազեցնում են էլեկտրական և մեխանիկական սթրեսը շարժիչի գործարկման ժամանակ: Այնուամենայնիվ, նրանց գործառնական հնարավորությունները զգալիորեն տարբերվում են, երբ պոմպը հասնում է ամբողջ արագության: Ձեզ անհրաժեշտ է ճիշտ տեխնոլոգիա՝ ձեր հատուկ կիրառական պահանջներին համապատասխան: Այս ուղեցույցը տրամադրում է օբյեկտիվ, ինժեներական կենտրոնացված գնահատման շրջանակ: Մենք նպատակ ունենք օգնել հաստատությունների ղեկավարներին և համակարգային ինտեգրատորներին ճշգրիտ կերպով համապատասխանեցնել իրենց պոմպի կառավարման ռազմավարությունը: Դուք կսովորեք, թե ինչպես համապատասխանեցնել սարքավորումները գործընթացի իրական պահանջներին, գործառնական սահմանափակումներին և կյանքի ցիկլի բյուջեներին: Մենք նաև ուսումնասիրում ենք շարժիչի գործարկման ֆիզիկական դինամիկան և համապատասխանության ռիսկերը:
Հիմնական գործառույթների տարբերություն. Փափուկ մեկնարկիչները հիմնականում նախատեսված են ներխուժման հոսանքի մեղմացման և ջրի մուրճը մեկնարկի/դադարեցման ցիկլերի ընթացքում կանխելու համար, մինչդեռ VFD-ները ապահովում են արագության և հոսքի շարունակական կարգավորում:
Էներգետիկ տնտեսություն. VFD-ները տալիս են զգալի ROI փոփոխական հոսքի համակարգերում՝ Pump Affinity Laws-ի միջոցով, սակայն զրոյական էներգիայի առավելություն են տալիս այն համակարգերում, որոնք անընդհատ աշխատում են 100% հզորությամբ:
Իրականացման բարդությունը. VFD-ները պահանջում են խիստ ուշադրություն ներդաշնակության խեղաթյուրման, շարժիչի սառեցման և առանցքակալների պաշտպանության նկատմամբ, մինչդեռ փափուկ մեկնարկիչները առաջարկում են ավելի փոքր տարածք և ավելի պարզ ինտեգրում:
TCO հեռանկար. վերջնական որոշումը հիմնեք սեփականության ընդհանուր արժեքի (TCO) վրա՝ կշռելով նախնական կապիտալ ծախսերը կյանքի ցիկլի էներգիայի խնայողության և պահպանման ծախսերի հետ:
Անցած գծի մեկնարկը լուրջ ֆիզիկական մարտահրավեր է ցանկացած արդյունաբերական պոմպային համակարգի համար: Անմիջապես կոմունալ ցանցից ինդուկցիոն շարժիչի գործարկումը մեծ էլեկտրական հոսանք է քաշում: Այն սովորաբար քաշում է վեցից ութ անգամ, քան շարժիչի լրիվ բեռնվածության հզորությունը (FLA): Այս հսկայական ընթացիկ խաղարկությունը թուլացնում է տեղական կոմունալ ցանցը: Այն խամրեցնում է օբյեկտի լույսերը և միացնում է զգայուն էլեկտրոնային սարքավորումները մոտակայքում: Ավելին, այն ակնթարթորեն առաջացնում է ծայրահեղ մեխանիկական ոլորող մոմենտ:
Այս հանկարծակի ցնցումը կիրառում է ուժեղ մեխանիկական կտրվածք անմիջապես պոմպի շարժիչների վրա: Այն լարում է խողովակների կցամասերը և ժամանակի ընթացքում վնասում շարժիչի կցորդիչները: Պինդ վիճակում գտնվող շարժիչի կարգավորիչները արդյունավետորեն լուծում են այս հիմնական խնդիրը: Նրանք ապահովում են վերահսկվող արագացման պրոֆիլներ գործարկման ընթացքում: Հասկանալով հիմնական AC շարժիչի շարժիչի հիմունքները մնում են այստեղ կարևոր: Այս գիտելիքներն օգնում են ձեզ ճիշտ գնահատել ձեր համակարգը: Դուք պետք է որոշեք, թե արդյոք ձեր պոմպային հավելվածը պարզապես պահանջում է անցողիկ հսկողություն գործարկման և դադարեցման ժամանակ: Որպես այլընտրանք, ձեզ կարող է անհրաժեշտ լինել շարունակական դինամիկ հսկողություն բոլոր աշխատանքային ժամերի ընթացքում:
Փափուկ մեկնարկիչներն օգտագործում են պինդ վիճակի բաղադրիչներ, որոնք կոչվում են թրիստորներ կամ սիլիցիումով կառավարվող ուղղիչներ (SCR): Այս բաղադրիչները դինամիկ կերպով վերահսկում են մուտքային AC լարումը: Նրանք արդյունավետորեն կտրում են AC ալիքի ձևը: Այս գործողությունը սահմանափակում է սկզբնական շրջանում շարժիչի տերմինալներին մատակարարվող լարումը: Կարգավորիչը աստիճանաբար մեծացնում է լարումը, երբ շարժիչը արագանում է: Այս հարթ թեքությունը կանխում է հանկարծակի մեխանիկական ցնցումները: Շարժիչի մոմենտը կայուն աճում է:
Երբ շարժիչը հասնում է իր համաժամանակյա աշխատանքային արագությանը, շրջանցող կոնտակտորն ինքնաբերաբար միանում է: Կոնտակտորը կամրջում է հոսանքի միացումը ՀԿԵ-ների վրայով: Շարժիչը այնուհետև աշխատում է անմիջապես կոմունալ ցանցի էներգիայով: SCR-ները ամբողջությամբ դուրս են գալիս ակտիվ միացումից: Այս դիզայնը հասնում է գրեթե կատարյալ գործառնական արդյունավետության:
Հաստատությունների ինժեներները տեղադրում են փափուկ մեկնարկիչներ հատուկ, կանխատեսելի սցենարներում: Հիմնական դիմումները ներառում են.
Համակարգեր, որոնք պահանջում են 100% առավելագույն հոսք անընդհատ:
Ջրազրկման հիմնական կիրառությունները հանքարդյունաբերության կամ շինարարության մեջ:
Հեռավոր փոխանցման պոմպեր, որոնք մղում են հեղուկի ֆիքսված ծավալները:
Ծրագրեր, որոնք առաջնահերթություն են տալիս ջրային մուրճի վերացմանը:
Խողովակների խոռոչի պարզ կանխարգելման կարիք ունեցող համակարգեր:
Յուրաքանչյուր տեխնոլոգիա կրում է ներհատուկ փոխզիջումներ: Դիտարկենք հետևյալ դրական և բացասական կողմերը թերահավատ ինժեներական տեսանկյունից.
Կողմ. Փափուկ սկսնակների համար պահանջվում է զգալիորեն ցածր նախնական կապիտալ ծախսեր: Նրանք հասնում են 99% գործառնական արդյունավետության, երբ շրջանցվում են: Նրանք ունեն շատ կոմպակտ վահանակի հետք: Շարունակական շահագործման ընթացքում նրանք առաջացնում են նվազագույն ներքին ջերմություն:
Դեմ: Նրանք ստիպում են շարժիչին անընդհատ աշխատել ֆիքսված արագությամբ: Հեղուկի հոսքը վերահսկելու համար օպերատորներն ամբողջովին ապավինում են մեխանիկական շնչափող փականներին: Պոմպը խեղդելով՝ վատնում է հսկայական քանակությամբ էլեկտրական էներգիա: Շարժիչը աշխատում է ամբողջ հզորությամբ, մինչդեռ փականները արհեստականորեն սահմանափակում են ելքը:
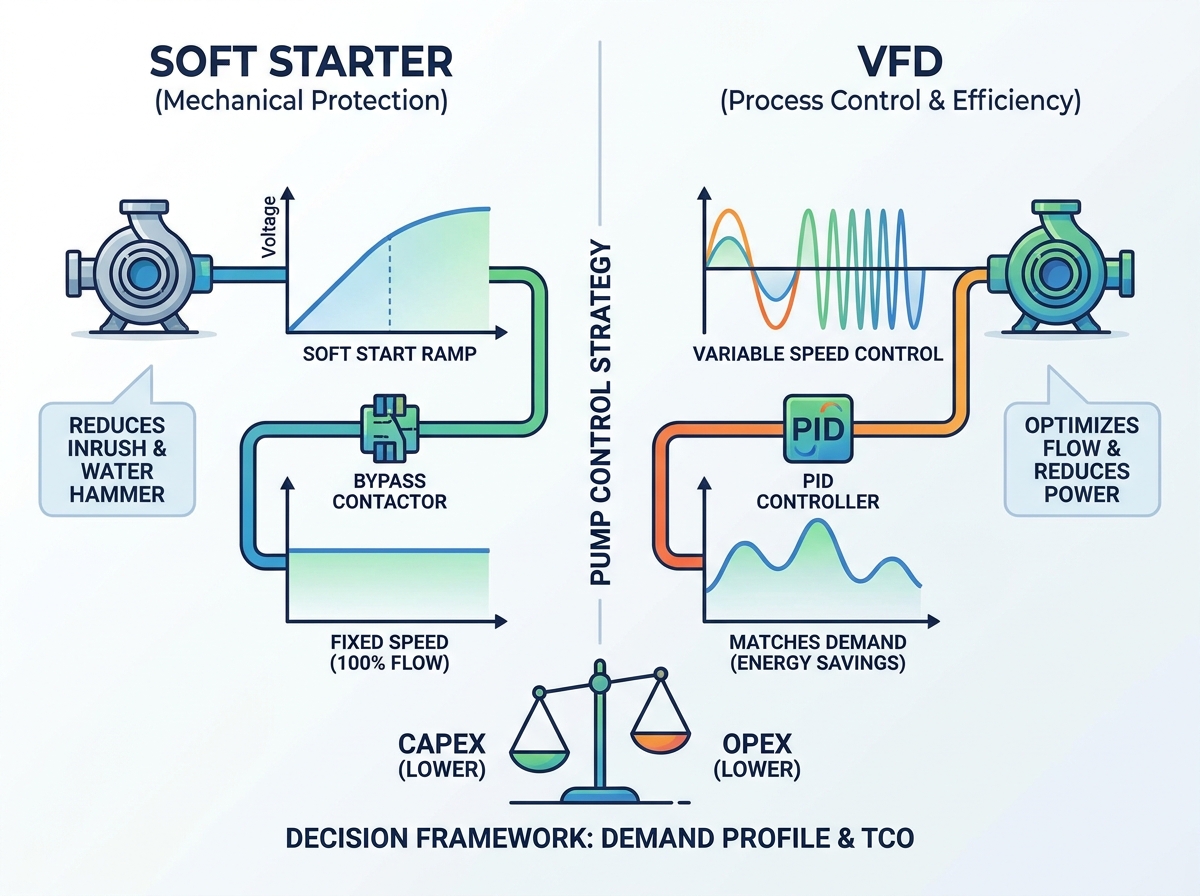
Փոփոխական հաճախականության կրիչներ աշխատում են տարբեր կերպ, քան փափուկ մեկնարկիչները: VFD-ն սկզբում փոխակերպում է մուտքային AC կոմունալ էներգիան մշտական հոսանքի՝ օգտագործելով ուղղիչ կամուրջ: Այնուհետև կոնդենսատորները հարթեցնում են այս DC ավտոբուսի լարումը: Հաջորդը, ինվերտորային հատվածը օգտագործում է մեկուսացված դարպասի երկբևեռ տրանզիստորներ (IGBT): Այս տրանզիստորները արագորեն կրակում են՝ օգտագործելով Pulse Width Modulation (PWM): Սա ստեղծում է մոդելավորված AC ելքային ալիքի ձև: Այն թույլ է տալիս շարժիչին միաժամանակ փոխել ինչպես հաճախականությունը, այնպես էլ լարումը:
Տեղակայում Պոմպերի կիրառման համար VFD-ները ամբողջությամբ կախված են Pump Affinity օրենքներից: Այս օրենքները խստորեն նկարագրում են հեղուկի դինամիկան: Հոսքը ուղղակիորեն կապված է շարժիչի արագության հետ: Գլխի ճնշումը վերաբերում է շարժիչի արագության քառակուսին: Ամենակարևորը, էներգիայի սպառումը կապված է շարժիչի արագության խորանարդի հետ: Ձեր պոմպի արագությունն ընդամենը 20%-ով իջեցնելով էներգիայի սպառման գրեթե 50%-ով նվազում է: Այս էքսպոնենցիոնալ հարաբերությունը հանգեցնում է գործառնական հսկայական խնայողությունների:
Ժամանակակից կրիչներն առաջարկում են նաև առաջադեմ ներքին հնարավորություններ: Ինտեգրում մշտական ճնշման պոմպի PID կառավարումը անմիջապես շարժիչի ներսում պարզեցնում է համակարգի ճարտարապետությունը: Շարժիչը ուղղակիորեն կարդում է անալոգային ազդանշանները ներքևի ճնշման փոխարկիչներից: Այն ավտոմատ կերպով կարգավորում է պոմպի արագությունը՝ համապատասխանելու համակարգի տատանվող պահանջներին: Դուք ամբողջությամբ վերացնում եք արտաքին ծրագրավորվող տրամաբանական կարգավորիչները (PLC): Դուք նաև վերացնում եք անտեղի շնչափող փականները և մեխանիկական շրջանցող օղակները:
Մենք պետք է օբյեկտիվորեն գնահատենք VFD-ները՝ հաշվի առնելով դրանց թերությունները.
Կողմ. Նրանք ապահովում են առավելագույն էներգիայի օպտիմալացում փոփոխական բեռների համար: Նրանք ապահովում են գործընթացի աներևակայելի ճշգրիտ վերահսկում: Նրանք նվազեցնում են կնիքների և առանցքակալների մեխանիկական մաշվածությունը շարունակական շահագործման ընթացքում:
Դեմ: Դրանք ավելի բարձր նախնական արժեք ունեն: Նրանք հաճախ արժեն երկու-երեք անգամ ավելի, քան համարժեք փափուկ նախուտեստները: Նրանք առաջացնում են էլեկտրական ներդաշնակություն: Նրանք պահանջում են շատ ավելի մեծ պարիսպներ՝ առաջացած ջերմությունը անվտանգ ցրելու համար:
Համակարգի պահանջարկի պրոֆիլները անմիջապես թելադրում են սարքավորման ճիշտ ընտրությունը: Ուշադիր նայեք ձեր ամենօրյա հոսքի պահանջներին: Փոփոխական պահանջարկի համակարգերը պահանջում են դինամիկ ճշգրտումներ: Եթե ձեր հոսքի կամ ճնշման պահանջները տատանվում են ողջ օրվա ընթացքում, ձեզ անհրաժեշտ է VFD: Մշտական պահանջարկ ունեցող համակարգերը տարբեր կերպ են գործում: Եթե ձեր պոմպը միշտ լցնում է պահեստի բաքը առավելագույն հզորությամբ, ընտրեք փափուկ մեկնարկիչ: Ամբողջ արագությամբ շարունակական աշխատանքը չեզոքացնում է VFD-ի էներգախնայողության հնարավորությունները:
Դուք նաև պետք է գնահատեք տեղական ցանցի և էլեկտրաէներգիայի որակի սահմանափակումները: Որոշ կոմունալ ծառայություններ խիստ սահմանափակումներ են դնում շարժիչի գործարկման հոսանքների վրա: Փափուկ մեկնարկիչները գերազանցում են այս սկզբնական հոսանքի ալիքը սահմանափակելու հարցում: Այնուամենայնիվ, առաջադեմ VFD-ները կարող են գործարկել ծանր շարժիչներ մոտ 1x FLA-ով, եթե ճիշտ ծրագրավորվեն:
Ֆինանսական հաշվարկները պետք է առաջնորդեն ձեր վերջնական ինժեներական ճշգրտումը: Խուսափեք միայն սարքաշարի գների պիտակները գնահատելու ընդհանուր ծուղակից: Փոխարենը, համեմատեք ձեր նախնական կապիտալ ծախսերը կանխատեսվող տարեկան էներգիայի խնայողության հետ: Այս վերլուծությունը հիմնեք խստորեն ձեր իրական գործառնական աշխատանքային ցիկլի վրա: Փոփոխական հոսքի համակարգերից շատերը արագորեն սահմանում են հստակ ընդմիջման ժամանակացույց: Դուք սովորաբար փոխհատուցում եք նախնական VFD պրեմիումը 12-ից 24 ամսվա ընթացքում:
Աղյուսակ 1. Պոմպի կառավարման տեխնոլոգիայի համեմատություն
Համակարգի առանձնահատկություն |
Փափուկ մեկնարկիչ |
Փոփոխական հաճախականության շարժիչ (VFD) |
|---|---|---|
Մեկնարկային ընթացիկ |
2x-ից 3x FLA |
1x FLA-ի մոտ |
Շարունակական արագություն |
Ուղղված (100%) |
Փոփոխական (0% -ից 100% +) |
Էներգախնայողություն |
Ոչ մեկը |
Բարձր (Կիրառվում են մերձեցման օրենքներ) |
Նախնական արժեքը |
Ցածր |
Բարձր |
Հարմոնիկ աղավաղում |
Նվազագույն |
Պահանջում է մեղմացում (IEEE 519) |
Իդեալական հավելված |
Անընդհատ հոսք, ջրազրկում |
Փոփոխական պահանջարկ, փակ օղակներ |
Պինդ վիճակում գտնվող շարժիչի կարգավորիչների տեղադրումը ներկայացնում է կոնկրետ ինժեներական ռիսկեր: Դուք պետք է գնահատեք այս ռիսկերը նախքան ձեր վահանակի դիզայնը վերջնական տեսքի բերելը:
VFD-ի ներդրման ռիսկերը պահանջում են մանրակրկիտ մեղմացման ռազմավարություններ.
Հարմոնիկա. Ոչ գծային բեռները նկարում են խեղաթյուրված հոսանքի ալիքի ձևերը: Սա ստեղծում է էլեկտրական ներդաշնակություն ձեր հաստատության ցանցում: Դուք պետք է խստորեն գնահատեք IEEE 519-ի համապատասխանությունը: Տեղակայումները կարող են պահանջել մուտքային գծի ռեակտորներ կամ ակտիվ ներդաշնակ զտիչներ:
Շարժիչի լարվածություն. PWM-ի արագ միացումը ստեղծում է dV/dt լարման խիստ բարձրացումներ: Այս արագ աճող բծերը արտացոլվում են շարժիչի տերմինալներում: Նրանք հեշտությամբ ծակում են ստանդարտ շարժիչի ոլորուն մեկուսացումը: Դուք պետք է նշեք inverter-duty շարժիչներ: Ավելին, բարձր հաճախականության միացումը առաջացնում է լիսեռի լարման: Այս լարումները լիցքաթափվում են առանցքակալների միջոցով: Դուք պետք է տեղադրեք հողակցող օղակներ՝ առանցքակալների կործանարար թրթռումը կանխելու համար:
Սառեցում. VFD-ները կատարյալ արդյունավետ չեն: Նրանք իրենց գնահատված հզորության մոտավորապես 3%-ը որպես ջերմություն թափում են պարիսպ: Վահանակի HVAC դիզայնը դառնում է կարևոր: Դուք պետք է ճշգրիտ հաշվարկեք ջերմային բեռները՝ շարժիչի խափանումները կանխելու համար:
Փափուկ մեկնարկի թողարկման ռիսկերը կենտրոնանում են ջերմային սահմանափակումների շուրջ: Աշխատանքային ցիկլի սահմանները մեծ սահմանափակում են ներկայացնում: ՀԿԵ-ները գործարկման ընթացքում կառավարում են զանգվածային հոսանքները: Նրանք արագ տաքանում են։ Փափուկ մեկնարկիչները հարմար չեն այն ծրագրերի համար, որոնք պահանջում են շատ հաճախակի մեկնարկներ և կանգառներ կարճ պատուհանում: Արտադրողի՝ ժամում մեկնարկի վարկանիշը գերազանցելը առաջացնում է ջերմային գերբեռնվածություն: ՀԿԵ-ները աղետալի կերպով կտապալվեն.
Օգտագործեք խիստ կարճ ցուցակի տրամաբանություն, նախքան վաճառողի գնանշումներ խնդրելը: Սարքավորումներ մի գնեք կուրորեն: Նախապես փաստաթղթավորեք ձեր պահանջվող գործառնական տվյալները: Հավաքեք բոլոր համապատասխան պոմպի կորերը: Քարտեզագրեք ձեր ամենօրյա և շաբաթական հոսքի պրոֆիլները: Գրանցեք շարժիչի ճշգրիտ բնութագրերը: Տվեք այս համապարփակ տվյալների փաթեթը ձեր էլեկտրական ինտեգրատորին՝ օպտիմալ չափսեր ապահովելու համար:
Տեխնոլոգիաներից ոչ մեկը չի ծառայում որպես համընդհանուր գերազանց լուծում: Փափուկ մեկնարկիչները մնում են պրագմատիկ, ծախսարդյունավետ ընտրությունը կայուն վիճակում պոմպային մեխանիկական պաշտպանության համար: Դրանք արդյունավետորեն կանխում են ջրի մուրճը` նվազագույնի հասցնելով կապիտալ ծախսերը: Ընդհակառակը, VFD-ները հանդիսանում են փոփոխական պահանջարկ ունեցող համակարգերի ռազմավարական ընտրություն: Նրանք բացում են էներգիայի զանգվածային օպտիմիզացումը և հնարավորություն են տալիս ճշգրիտ PID կարգավորումը:
Սարքավորում գնելուց առաջ կատարեք ձեր ընթացիկ համակարգի հոսքի պրոֆիլի մանրակրկիտ աուդիտ: Խորհրդակցեք ձեր մեխանիկական ինժեներական գործընկերոջ հետ՝ ձեր ճշգրիտ աշխատանքային ցիկլերը գծելու համար: Միշտ ավարտեք ձեր գործառնական տվյալները նախքան ձեր էլեկտրական բնութագրերը գրելը:
A: Այո: VFD-ն իր էությամբ ապահովում է փափուկ մեկնարկի հնարավորություններ՝ սահուն բարձրացնելով լարումը և հաճախականությունը: Այնուամենայնիվ, VFD-ի չափից ավելի հստակեցումը բացառապես իր մեկնարկային գործառույթի համար ներկայացնում է կապիտալի վատ բաշխում: Օգտագործեք VFD միայն այն դեպքում, եթե Ձեզ անհրաժեշտ է փոփոխական արագություն շարունակական աշխատանքի ընթացքում:
A: Ոչ: Եթե ձեր պոմպը անընդհատ աշխատում է 100% արագությամբ, VFD-ն առաջարկում է էներգիայի զրոյական առավելություններ: Այն իրականում կծախսի 2-3% ավելի շատ էներգիա, քան շրջանցված փափուկ մեկնարկիչը՝ ներքին անջատման և ջերմային կորուստների պատճառով:
A: Փափուկ մեկնարկիչները հիանալի աշխատում են ստանդարտ ինդուկցիոն շարժիչների հետ: VFD-ները սովորաբար պահանջում են հատուկ 'inverter-duty' շարժիչներ: Այս շարժիչներն ունեն արդիականացված ոլորուն մեկուսացում, որը կարող է դիմակայել լարման խիստ բարձրացումներին: Նրանք նաև պահանջում են հիմնավորող օղակներ՝ լիսեռի լարման հետևանքով առաջացած առանցքակալների վաղաժամ ձախողումը կանխելու համար:


