
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 15-11-2569 ที่มา: เว็บไซต์


การใช้มอเตอร์ AC มาตรฐานที่ RPM ต่ำผ่านไดรฟ์ความถี่แปรผัน (VFD) มักจะสร้างภัยคุกคามที่เงียบงันในทันทีต่อสายการผลิตของคุณ ผู้ปฏิบัติงานมักเผชิญกับความเสี่ยงทันทีของการหยุดทำงานโดยไม่คาดคิด ฉนวนขัดข้องก่อนเวลาอันควร และการสะดุดจากความร้อนที่น่าหงุดหงิด เมื่อมอเตอร์ร้อนเกินไปที่ความเร็วต่ำ ทีมบำรุงรักษาจะสงสัยโดยสัญชาตญาณถึงความล้มเหลวทางกลไกก่อน
อย่างไรก็ตาม ประสบการณ์แสดงให้เห็นว่าสาเหตุที่แท้จริงมักอยู่ที่อื่น ความร้อนที่มากเกินไปมักเกิดจากการไม่ตรงกันที่ซ่อนอยู่ระหว่างโปรไฟล์โหลดการทำงาน การตั้งค่าพารามิเตอร์ VFD เฉพาะ หรือโทโพโลยีการควบคุมพื้นฐานของไดรฟ์ คุณไม่สามารถแก้ไขปัญหาการเขียนโปรแกรมโดยเพียงแค่เปลี่ยนเหล็กออก
คุณต้องมีกรอบการวินิจฉัยที่ชัดเจนเพื่อแยกสาเหตุที่แท้จริงของความร้อนสูงเกินไปที่ความเร็วต่ำ คู่มือนี้จะแนะนำคุณตลอดการเปลี่ยนจากการแก้ไขปัญหาซอฟต์แวร์ไปเป็นการประเมินฮาร์ดแวร์ คุณจะค้นพบสิ่งที่ต้องตรวจสอบก่อนอย่างชัดเจน เพื่อให้มั่นใจว่าคุณเลือกการปรับพารามิเตอร์หรือการอัพเกรดฮาร์ดแวร์ที่เหมาะสมเพื่อขจัดปัญหาด้านความร้อนอย่างถาวร
มอเตอร์ระบายความร้อนด้วยพัดลมแบบปิดทั้งหมด (TEFC) แบบมาตรฐานสูญเสียความสามารถในการทำความเย็นที่สำคัญต่ำกว่า 30 Hz ซึ่งจำเป็นต้องมีการตรวจสอบพารามิเตอร์การวินิจฉัยก่อนเปลี่ยนฮาร์ดแวร์
การตั้งค่าการเพิ่มแรงดันไฟฟ้าที่ไม่เหมาะสมและความถี่พาหะสูงเป็นสาเหตุหลักของการตั้งโปรแกรมที่ทำให้มอเตอร์ร้อนมากเกินไป
การกำหนดขนาดมอเตอร์และอินเวอร์เตอร์ที่แม่นยำตามความต้องการแรงบิดอย่างต่อเนื่อง ไม่ใช่แค่แรงม้าเท่านั้น มีความสำคัญอย่างยิ่งต่อความน่าเชื่อถือที่ความเร็วต่ำ
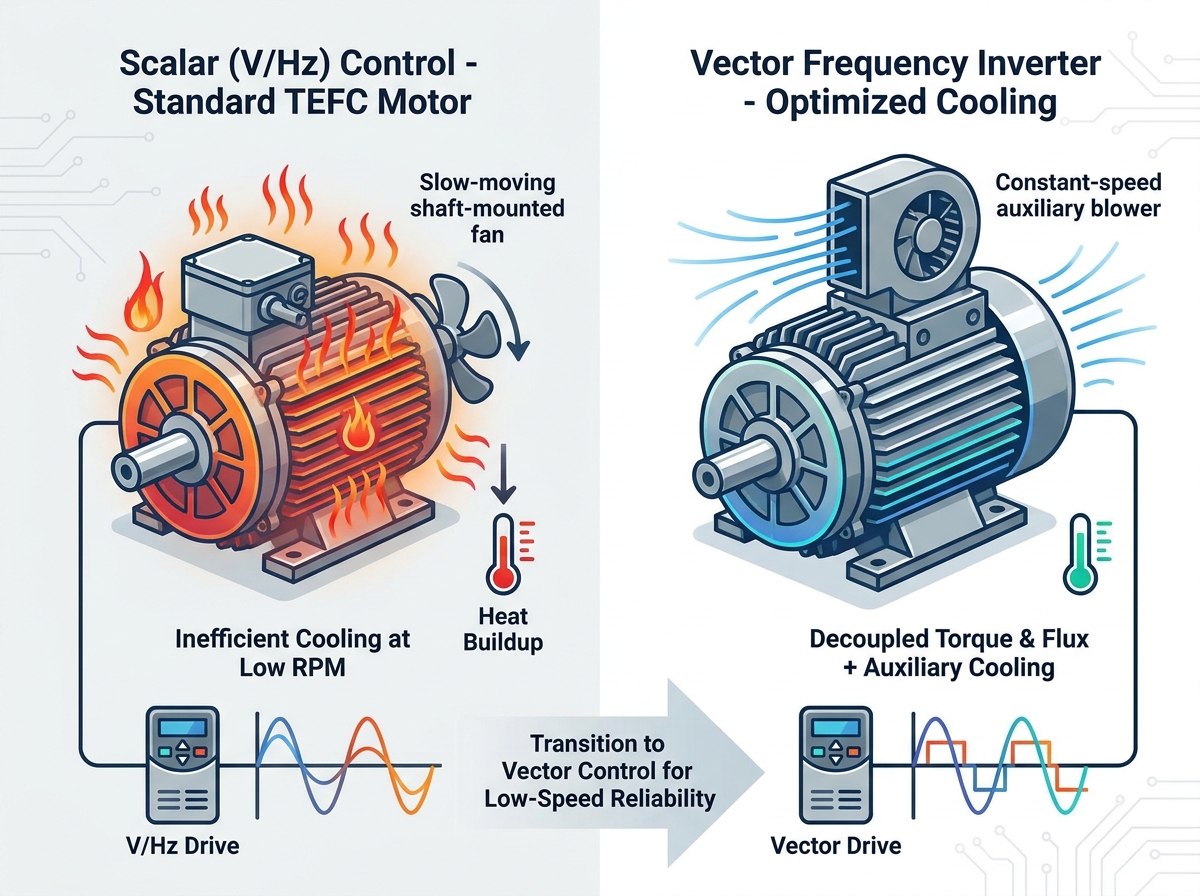
การอัพเกรดจากไดรฟ์สเกลาร์ (V/Hz) ไปเป็นอินเวอร์เตอร์ความถี่เวกเตอร์มักจะแก้ไขปัญหาความร้อนความเร็วต่ำโดยการรักษาประสิทธิภาพแรงบิดโดยไม่ทำให้มอเตอร์มากเกินไป
การทำความเข้าใจว่าเหตุใดมอเตอร์จึงมีความร้อนมากเกินไปจึงต้องดูที่อุณหพลศาสตร์พื้นฐาน เราต้องอธิบายความสัมพันธ์โดยตรงระหว่าง RPM ที่ลดลงและประสิทธิภาพการทำความเย็นที่ลดลง โรงงานอุตสาหกรรมส่วนใหญ่ใช้มอเตอร์มาตรฐาน TEFC (ระบายความร้อนด้วยพัดลมแบบปิดทั้งหมด) สิ่งเหล่านี้อาศัยพัดลมที่ขับเคลื่อนด้วยเพลาเพื่อดันอากาศโดยรอบผ่านครีบระบายความร้อนภายนอก
เมื่อคุณลดความถี่ในการทำงานผ่าน VFD เพลามอเตอร์จะหมุนช้าลง ประสิทธิภาพของพัดลมไม่ลดลงเป็นเส้นตรง มันลดลงแบบทวีคูณ ที่ความเร็วเพียงครึ่งเดียว การไหลเวียนของอากาศทำความเย็นจะลดลงอย่างมาก ทำให้มอเตอร์ไม่สามารถระบายความร้อนที่เกิดขึ้นได้ ข้อจำกัดทางกายภาพนี้กลายเป็นปัญหาใหญ่ทางธุรกิจเมื่อผู้ปฏิบัติงานคาดหวังให้มีการผลิตอย่างต่อเนื่องที่ 15 หรือ 20 เฮิรตซ์
นอกจากนี้ เราต้องจัดการกับปัจจัยการสร้างความร้อนด้วยตัวมันเอง มาตรฐาน การทำงานของไดรฟ์มอเตอร์ AC ทำให้เกิดการบิดเบือนฮาร์มอนิกโดยธรรมชาติ VFD ใช้ Pulse width Modulation (PWM) เพื่อจำลองกระแสสลับ แทนที่จะเป็นคลื่นไซน์เรียบ ไดรฟ์จะส่งพัลส์แรงดันไฟฟ้ากระแสตรงที่ถูกสับอย่างรวดเร็วไปยังสเตเตอร์ การดำเนินการสวิตชิ่งนี้จะสร้างกระแสฮาร์มอนิก ฮาร์มอนิกส์ไม่มีประโยชน์ต่องานทางกล แต่กลับแสดงออกโดยสิ้นเชิงว่าเป็นความเครียดจากความร้อนเพิ่มเติม
ก่อนที่คุณจะเริ่มแก้ไขปัญหา คุณต้องกำหนดเกณฑ์ความสำเร็จที่ชัดเจน เป้าหมายสูงสุดของคุณคือการบรรลุแรงบิดความเร็วต่ำที่ต้องการในขณะที่รักษาอุณหภูมิพื้นผิวมอเตอร์ให้ปลอดภัย คุณต้องรักษาอุณหภูมิภายในให้อยู่ในขีดจำกัดระดับฉนวนของผู้ผลิตอย่างเคร่งครัด
ฉนวนคลาส F: ออกแบบมาเพื่อรองรับอุณหภูมิสูงสุด 155°C
ฉนวนคลาส H: ออกแบบมาเพื่อรองรับอุณหภูมิสูงสุด 180°C
ขอบด้านความปลอดภัย: ตั้งเป้าที่จะใช้งานที่อุณหภูมิต่ำกว่าพิกัดสูงสุดอย่างน้อย 10°C เสมอ เพื่อเพิ่มอายุการใช้งานของฉนวนเป็นสองเท่า
ขั้นตอนการวินิจฉัยขั้นแรกของคุณมุ่งเน้นไปที่การประเมินปริมาณงานเทียบกับความจุ เราต้องวางกรอบการประเมินนี้อย่างระมัดระวังเกี่ยวกับประเภทโหลดเฉพาะ การใช้งานทางอุตสาหกรรมโดยทั่วไปแบ่งออกเป็นสองประเภท: แรงบิดคงที่และแรงบิดแปรผัน แนวทางการแก้ไขปัญหาของคุณเปลี่ยนแปลงไปโดยสิ้นเชิง ขึ้นอยู่กับประเภทการบรรทุกที่คุณขับเคลื่อน
ตาราง: ลักษณะการกำหนดขนาดโปรไฟล์โหลด
ประเภทโหลด |
ตัวอย่างอุปกรณ์ |
ความต้องการแรงบิดความเร็วต่ำ |
ความเสี่ยงจากความร้อนสูงเกินไปที่ RPM ต่ำ |
|---|---|---|---|
แรงบิดคงที่ |
สายพานลำเลียง, เครื่องอัดรีด, รอก |
ยังคงอยู่ที่ 100% โดยไม่คำนึงถึงความเร็ว |
สูงมาก (ต้องใช้กระแสไฟฟ้าสูงสุดในขณะที่การระบายความร้อนน้อยที่สุด) |
แรงบิดแปรผัน |
ปั๊มหอยโข่ง, พัดลม HVAC |
ลดลงตามกำลังสองของการลดความเร็ว |
ต่ำ (ความต้องการในปัจจุบันลดลงอย่างมากเมื่อความเร็วลดลง) |
การรันแรงบิดคงที่ที่ความเร็วต่ำจะดึงกระแสไฟเกือบสูงสุด โหลดต้องใช้แรงบิดอันมหาศาลจึงจะเคลื่อนที่ได้ กระแสไฟฟ้าแรงสูงที่ดันผ่านขดลวดสเตเตอร์จะทำให้เกิดความร้อนต้านทานที่รุนแรง (มักเรียกว่าการสูญเสีย I²R) เนื่องจากพัดลมแกนหมุนช้า ความร้อนนี้จึงยังคงติดอยู่ภายในตัวเครื่อง
วิศวกรจำนวนมากต้องเผชิญกับความเป็นจริงด้านขนาดที่รุนแรงในระหว่างขั้นตอนนี้ การพูดคุยถึงความเสี่ยงในการกำหนดขนาดไดรฟ์โดยพิจารณาจากแรงม้าของเนมเพลท (HP) เพียงอย่างเดียวถือเป็นสิ่งสำคัญ แรงม้าบอกคุณน้อยมากเกี่ยวกับความจุความร้อนที่ความเร็วต่ำ คุณต้องมุ่งเน้นไปที่ Full Load Amps (FLA) และโปรไฟล์แรงบิดความเร็วต่ำ
หากต้องการตรวจสอบระบบของคุณอย่างมีประสิทธิภาพ ให้ปฏิบัติตามลำดับหมายเลขนี้:
วัดกระแสไฟฟ้าที่ไหลจริงที่ความเร็วต่ำเป้าหมายของคุณ
เปรียบเทียบการวัดนี้กับป้ายชื่อ FLA ของมอเตอร์
ตรวจสอบพิกัดกระแสเอาต์พุตต่อเนื่องของ VFD
ตรวจสอบรอบการทำงาน การทำงานต่อเนื่องต้องใช้ขนาดที่เข้มงวดกว่าการวิ่งจ๊อกกิ้งเป็นระยะๆ
หากคุณพบความคลาดเคลื่อน แสดงว่าการวางแผนกำลังการผลิตของคุณล้มเหลว คุณต้องตรวจสอบให้แน่ใจว่าขนาดของมอเตอร์และอินเวอร์เตอร์ถูกต้องสอดคล้องอย่างสมบูรณ์แบบกับรอบการทำงานที่ความเร็วต่ำต่อเนื่องเฉพาะที่กระบวนการของคุณต้องการ การลดขนาดของอินเวอร์เตอร์ทำให้เกิดกระแสไฟฟ้ารั่วและเกิดข้อผิดพลาดที่น่ารำคาญ การลดขนาดของมอเตอร์รับประกันการขดลวดแบบคั่ว
ก่อนที่จะสันนิษฐานว่าฮาร์ดแวร์ล้มเหลวโดยสมบูรณ์ คุณต้องตัดการกำหนดค่าซอฟต์แวร์ที่ไม่ถูกต้องออกก่อน ความเสี่ยงในการนำไปปฏิบัติมักมุ่งเน้นไปที่พารามิเตอร์ที่ปรับไม่ดี การตั้งโปรแกรมที่ไม่ถูกต้องมักเลียนแบบการโอเวอร์โหลดความร้อนของฮาร์ดแวร์ การแก้ไขพารามิเตอร์ใช้เวลาห้านาที การเปลี่ยนมอเตอร์ที่ไหม้ต้องใช้เวลาหลายชั่วโมง
ในไดรฟ์สเกลาร์มาตรฐาน อัตราส่วน V/Hz จะรักษาความสัมพันธ์เชิงเส้นระหว่างแรงดันเอาต์พุตและความถี่ อย่างไรก็ตาม ที่ความถี่ต่ำมาก (ต่ำกว่า 10 เฮิรตซ์) ความต้านทานของขดลวดสเตเตอร์จะใช้แรงดันไฟฟ้าที่ให้มาในปริมาณที่ไม่สมส่วน เพื่อชดเชย ช่างเทคนิคมักจะเพิ่มแรงดันไฟฟ้าความถี่ต่ำหรือที่เรียกว่าการชดเชย IR
แม้ว่าการเพิ่มแรงดันไฟฟ้าที่รุนแรงจะช่วยขจัดภาระที่เหนียวและมีแรงเสียดทานสูง แต่ก็ทำให้เกิดความเสี่ยงที่รุนแรง การเพิ่มมากเกินไปจะดันแรงดันไฟฟ้ามากเกินไปเข้าสู่สเตเตอร์ที่ความเร็วต่ำ สิ่งนี้ทำให้แกนมอเตอร์มีแม่เหล็กมากเกินไป ความอิ่มตัวของแม่เหล็กจะสร้างความร้อนแกนกลางขนาดใหญ่อย่างรวดเร็ว ข้อผิดพลาดทั่วไปคือการปล่อยให้แรงดันไฟฟ้าเพิ่มขึ้นหลังจากที่การเชื่อมกลไกชั่วคราวหายไป ปรับพารามิเตอร์นี้เป็นค่าต่ำสุดสัมบูรณ์ที่จำเป็นในการหมุนเพลาเสมอ
ความถี่พาหะจะกำหนดความเร็วของการเปิดและปิดทรานซิสเตอร์ภายในของ VFD คุณมักจะเห็นการตั้งค่านี้ปรับระหว่าง 2kHz ถึง 15kHz มีข้อดีข้อเสียที่ชัดเจนที่ต้องพิจารณาที่นี่
ผู้ปฏิบัติงานมักเพิ่มความถี่พาหะเป็น 8kHz หรือสูงกว่า เพื่อกำจัดเสียงสะอื้นที่มีเสียงแหลมสูงที่มาจากมอเตอร์ แม้ว่าสิ่งนี้จะทำให้พื้นโรงงานเงียบขึ้น แต่ก็เพิ่มความร้อนที่ขั้วมอเตอร์ได้อย่างมาก ความเร็วในการเปลี่ยนสูงทำให้เกิดการรั่วไหลของตัวเก็บประจุอย่างรวดเร็ว พวกมันยังสร้างแรงดันไฟกระชากอย่างรุนแรงที่เรียกว่าคลื่นสะท้อน เดือยเหล่านี้จะกระแทกในช่วงสองสามรอบแรกของขดลวดมอเตอร์ ฉนวนเสื่อมคุณภาพ และสร้างความร้อนเฉพาะที่ ด้วยการลดความถี่พาหะกลับเป็น 2kHz หรือ 4kHz คุณสามารถลดความเครียดจากความร้อนที่เกิดจากฮาร์มอนิกได้ทันที
มอเตอร์เหนี่ยวนำต้องใช้ 'สลิป' เพื่อสร้างแรงบิด สลิปคือความแตกต่างระหว่างความเร็วซิงโครนัสของสนามแม่เหล็กกับความเร็วจริงของโรเตอร์ ภายใต้ภาระหนัก โรเตอร์จะช้าลงและเพิ่มการลื่นไถล
VFD สมัยใหม่มีพารามิเตอร์การชดเชยการลื่น ชุดขับจะพยายามรักษา RPM เอาท์พุตให้คงที่เนื่องจากภาระทางกลจะแตกต่างกันไป โปรดทราบว่าการชดเชยสลิปที่ปรับไม่ถูกต้องทำให้เกิดความสับสนวุ่นวายได้อย่างไร หากคุณป้อนข้อมูลแผ่นป้ายไม่ถูกต้อง ไดรฟ์จะคำนวณสลิปที่ต้องการผิด โดยจะบังคับให้ไดรฟ์ส่งออกกระแสไฟที่ไม่จำเป็นและมากเกินไปเพื่อไล่ตามเป้าหมาย RPM ที่เป็นไปไม่ได้ กระแสไฟหลอกนี้ทำให้ภาระความร้อนโดยรวมเพิ่มขึ้นอย่างมาก แนวทางปฏิบัติที่ดีที่สุดคือการตรวจสอบยืนยันว่า RPM ฐานของมอเตอร์และจำนวนขั้วตรงกับซอฟต์แวร์ของไดรฟ์ทุกประการ
หากพารามิเตอร์ของคุณได้รับการปรับให้เหมาะสมที่สุดและขนาดของคุณถูกต้อง ปัญหาด้านความร้อนน่าจะเกิดจากโทโพโลยีการควบคุมของไดรฟ์ เราต้องเปรียบเทียบการควบคุมสเกลาร์มาตรฐาน (V/Hz) กับการควบคุมเวกเตอร์ขั้นสูง
ไดรฟ์สเกลาร์ต้องดิ้นรนอย่างมากที่ความเร็วต่ำ โดยจ่ายอัตราส่วนแรงดันไฟฟ้าและความถี่คงที่ ทำให้ไม่สามารถมองเห็นตำแหน่งโรเตอร์ที่แท้จริงของมอเตอร์ได้อย่างมีประสิทธิภาพ เนื่องจากไม่สามารถแยกกระแสแม่เหล็ก (ฟลักซ์) ออกจากกระแสที่สร้างแรงบิด (โหลด) ได้อย่างแม่นยำ จึงมีค่าเริ่มต้นที่การผลักพลังงานจำนวนมาก ที่ความถี่ต่ำ การใช้แรงทื่อนี้มักส่งผลให้มอเตอร์หยุดทำงานหรือเกิดความร้อนสูงเกินไปอย่างรวดเร็ว
นี่คือจุดที่ข้อได้เปรียบของเวกเตอร์ชัดเจน อินเวอร์เตอร์ความถี่เวกเตอร์จะแยกกระแสทั้งสองนี้ทางคณิตศาสตร์แบบเรียลไทม์ ด้วยการใช้โมเดลมอเตอร์ภายในที่ซับซ้อนสูง ตัวขับจะทำหน้าที่เหมือนกับตัวควบคุม DC สำหรับมอเตอร์ AC
โดยจะคำนวณอย่างแน่ชัดว่ากระแสไฟฟ้าจะต้องไหลไปเพื่อรักษาสนามแม่เหล็กเท่าใด และจะต้องไหลไปเท่าใดในการหมุนเพลา ให้แรงบิดสูงสุด 100% ที่เกือบ 0 RPM เนื่องจากจ่ายกระแสไฟตามจำนวนที่แน่นอนของโหลดเท่านั้น คุณจึงได้รับประสิทธิภาพทางไฟฟ้าสูงสุดและความร้อนทิ้งน้อยที่สุด
คุณต้องมีตรรกะการคัดเลือกที่เฉพาะเจาะจงเพื่อยืนยันการอัปเกรดนี้ คุณควรละทิ้งไดรฟ์ V/f มาตรฐาน และลงทุนในเทคโนโลยีเวกเตอร์ เมื่อการดำเนินการของคุณเกี่ยวข้องกับ:
การขนถ่ายวัสดุความเร็วต่ำที่แม่นยำซึ่งต้องการการเร่งความเร็วที่ราบรื่น
รอกและเครนที่ต้องรับน้ำหนักมากด้วยความเร็วเป็นศูนย์
เครื่องอัดรีดที่ใช้วัสดุที่มีความหนืดสูงที่ RPM ต่ำอย่างต่อเนื่อง
การใช้งานที่การหยุดทำงานบ่อยครั้งทำให้เกิดอัตราของเสียที่ยอมรับไม่ได้
เมื่อการปรับพารามิเตอร์ได้รับการปรับให้เหมาะสมที่สุดและโทโพโลยีไดรฟ์ของคุณเพียงพอ คุณจะต้องจัดการกับข้อจำกัดทางกลไกโดยตรง บางครั้งฮาร์ดแวร์ทางกายภาพก็ไม่สามารถอยู่รอดได้ในสภาพแวดล้อมการปฏิบัติงาน คุณต้องดำเนินการขั้นตอนถัดไปที่เป็นรูปธรรมเพื่อให้มั่นใจถึงความสามารถในการขยายขนาด
มอเตอร์เอนกประสงค์มาตรฐานไม่ได้ออกแบบมาให้ทนทานต่อสภาพแวดล้อมทางไฟฟ้าที่รุนแรงของการทำงาน VFD ต่อเนื่องที่ความเร็วต่ำ การพูดคุยถึงการปฏิบัติตามข้อกำหนด NEMA MG1 ส่วนที่ 31 เป็นสิ่งสำคัญที่นี่ หากคุณอัพเกรด คุณต้องมองหามาตรฐานเฉพาะนี้บนป้ายชื่อมอเตอร์
มอเตอร์หน้าที่อินเวอร์เตอร์ใช้ระบบฉนวนขดลวดที่เหนือกว่า มีลวดแม่เหล็กคุณภาพสูงกว่าและสารเคลือบเงาขั้นสูงที่ออกแบบมาเพื่อรองรับแรงดันไฟกระชากสูงสุดที่เกิดซ้ำๆ สูงถึง 1,600V นอกจากนี้ ยังต้านทานการเสื่อมสภาพจากความร้อนได้ดีกว่ามอเตอร์มาตรฐานรุ่นเก่ามาก มอเตอร์หน้าที่อินเวอร์เตอร์ทำงานอย่างปลอดภัยในช่วงความเร็วที่กว้างกว่ามาก โดยมักจะให้อัตราส่วนการหมุนกลับของแรงบิดคงที่ 1000:1 เมื่อจับคู่กับไดรฟ์เวคเตอร์ประสิทธิภาพสูง
แม้แต่มอเตอร์ที่ใช้งานอินเวอร์เตอร์ก็อาจประสบปัญหาได้หากทำงานอย่างต่อเนื่องที่ความเร็วใกล้ศูนย์ภายใต้โหลดเต็ม สำหรับแอปพลิเคชันที่ต้องทำงานอย่างต่อเนื่องต่ำกว่า 20-30 Hz คุณต้องประเมินการเพิ่มการระบายความร้อนเสริม
สิ่งนี้เกี่ยวข้องกับการติดตั้งโบลเวอร์ระบายความร้อนความเร็วคงที่ที่ขับเคลื่อนด้วยพลังงานแยกต่างหากบนโครงมอเตอร์โดยตรง สิ่งเหล่านี้มักเรียกกันว่ามอเตอร์ TEBC (ระบายความร้อนด้วยโบลเวอร์แบบปิดทั้งหมด) เนื่องจากโบลเวอร์ระบายความร้อนทำงานโดยใช้แหล่งจ่ายไฟเฉพาะของตัวเอง จึงเพิ่มปริมาณลมสูงสุดไม่ว่าเพลามอเตอร์หลักจะหมุนช้าแค่ไหนก็ตาม ขจัดข้อจำกัดทางกายภาพของพัดลมที่ขับเคลื่อนด้วยเพลาโดยสิ้นเชิง
คุณต้องชั่งน้ำหนักการวิเคราะห์ต้นทุน-ผลประโยชน์อย่างรอบคอบ พิจารณาค่าใช้จ่ายในการติดตั้งระบบทำความเย็นเสริมเพิ่มเติมบนโครงมอเตอร์ที่มีอยู่ คุณจะต้องมีการผลิตฉากยึด การเดินสายไฟเพิ่มเติม และแผงสตาร์ทเตอร์เฉพาะสำหรับเครื่องเป่าลม บ่อยครั้ง การลงทุนซื้อไดรฟ์เวคเตอร์ที่เข้ากันอย่างลงตัวและชุดมอเตอร์อินเวอร์เตอร์ที่สร้างจากโรงงานพิสูจน์ได้ว่าประหยัดกว่า แพ็คเกจแบบรวมช่วยลดต้นทุนค่าแรงในการปรับปรุงและรับประกันความน่าเชื่อถือในระยะยาว
การต่อสู้กับความร้อนสูงเกินไปของมอเตอร์ความเร็วต่ำต้องใช้แนวทางที่มีโครงสร้างและสมเหตุสมผลมากกว่าการคาดเดา สรุปการวินิจฉัยของคุณควรเป็นไปตามลำดับชั้นที่เข้มงวดเสมอ ขั้นแรก ตรวจสอบพารามิเตอร์การเขียนโปรแกรม VFD ของคุณ โดยเฉพาะการกำหนดเป้าหมายความถี่พาหะและการเพิ่มแรงดันไฟฟ้าเชิงรุก ถัดไป ประเมินความสามารถในการรับน้ำหนักและขนาด FLA ของคุณอย่างเข้มงวด จากนั้น ประเมินโทโพโลยีการควบคุมของคุณเพื่อพิจารณาว่าคุณจำเป็นต้องเปลี่ยนจากไดรฟ์สเกลาร์พื้นฐานไปเป็นโมเดลเวกเตอร์ขั้นสูงหรือไม่ สุดท้าย ดำเนินการอัปเกรดฮาร์ดแวร์ เช่น การระบายความร้อนเสริมหรือฉนวนมอเตอร์แบบพิเศษ หากลักษณะทางกายภาพของแอปพลิเคชันต้องการ
เราไม่แนะนำอย่างยิ่งให้เปลี่ยนมอเตอร์ที่ถูกไฟไหม้โดยสุ่มสี่สุ่มห้า หากคุณติดตั้งฮาร์ดแวร์ใหม่โดยไม่วิเคราะห์โปรไฟล์โหลดความเร็วต่ำเฉพาะของคุณ มอเตอร์ตัวใหม่จะประสบกับปัญหาความร้อนแบบเดียวกันอย่างหลีกเลี่ยงไม่ได้ การค้นหาสาเหตุที่แท้จริงจะช่วยปกป้องงบประมาณการบำรุงรักษาของคุณ
ดำเนินการก่อนที่ทริประบายความร้อนครั้งต่อไปของคุณจะหยุดการผลิตโดยไม่คาดคิด ปรึกษากับวิศวกรประยุกต์ที่มีประสบการณ์วันนี้ ขอให้พวกเขาตรวจสอบข้อกำหนดด้านขนาดและรอบการทำงานของคุณอย่างละเอียด นอกจากนี้ ขอใบเสนอราคาหรือสาธิตถึงสถานที่สำหรับเวกเตอร์ไดรฟ์สมัยใหม่ที่สามารถรองรับการใช้งานแรงบิดความเร็วต่ำเฉพาะเจาะจงของคุณด้วยประสิทธิภาพที่ยอดเยี่ยม
ตอบ: โดยปกติแล้ว จะมีช่วงระหว่าง 20–30 Hz สำหรับมอเตอร์ TEFC มาตรฐาน อย่างไรก็ตาม เกณฑ์นี้ยังคงขึ้นอยู่กับประเภทโหลดเฉพาะและอุณหภูมิโดยรอบของคุณ การทำงานที่ต่ำกว่า 30 Hz อย่างต่อเนื่องจะจำกัดความสามารถของพัดลมที่ขับเคลื่อนด้วยเพลาในการระบายความร้อนของโครงมอเตอร์อย่างรุนแรง
ก. ใช่. การลดความถี่พาหะลงเหลือ 2kHz หรือ 4kHz จะช่วยลดความร้อนที่เกิดจากฮาร์มอนิกได้อย่างมาก แม้ว่าความถี่ในการสลับที่ต่ำลงอาจเพิ่มเสียงหอนของมอเตอร์ แต่ก็ช่วยลดการรั่วไหลของประจุไฟฟ้าและความเครียดจากความร้อนที่สร้างความเสียหายต่อขั้วต่อมอเตอร์ได้อย่างมาก
ตอบ: ไดรฟ์เวคเตอร์คำนวณการสลิปของมอเตอร์แบบเรียลไทม์ ควบคุมแรงบิดและกระแสที่สร้างฟลักซ์อย่างอิสระ การสร้างแบบจำลองทางคณิตศาสตร์ขั้นสูงนี้ช่วยป้องกันการเกิดแม่เหล็กมากเกินไปและความร้อนส่วนเกินที่เกิดขึ้นได้อย่างไม่น่าเชื่อในไดรฟ์สเกลาร์ V/Hz มาตรฐานที่ทำงานที่ RPM ต่ำ
ตอบ: มอเตอร์มาตรฐานมักจะทนการจุ่มที่ความเร็วต่ำเป็นครั้งคราวได้ โดยต้องไม่เกินขีดจำกัดความร้อนภายใน อย่างไรก็ตาม การทำงานที่ความเร็วต่ำอย่างต่อเนื่องภายใต้ภาระหนักจำเป็นต้องมีฉนวนหุ้มอินเวอร์เตอร์อย่างเคร่งครัด คุณอาจจำเป็นต้องมีการระบายความร้อนเสริมเพื่อป้องกันความล้มเหลวของขดลวดที่เป็นภัยพิบัติ


